

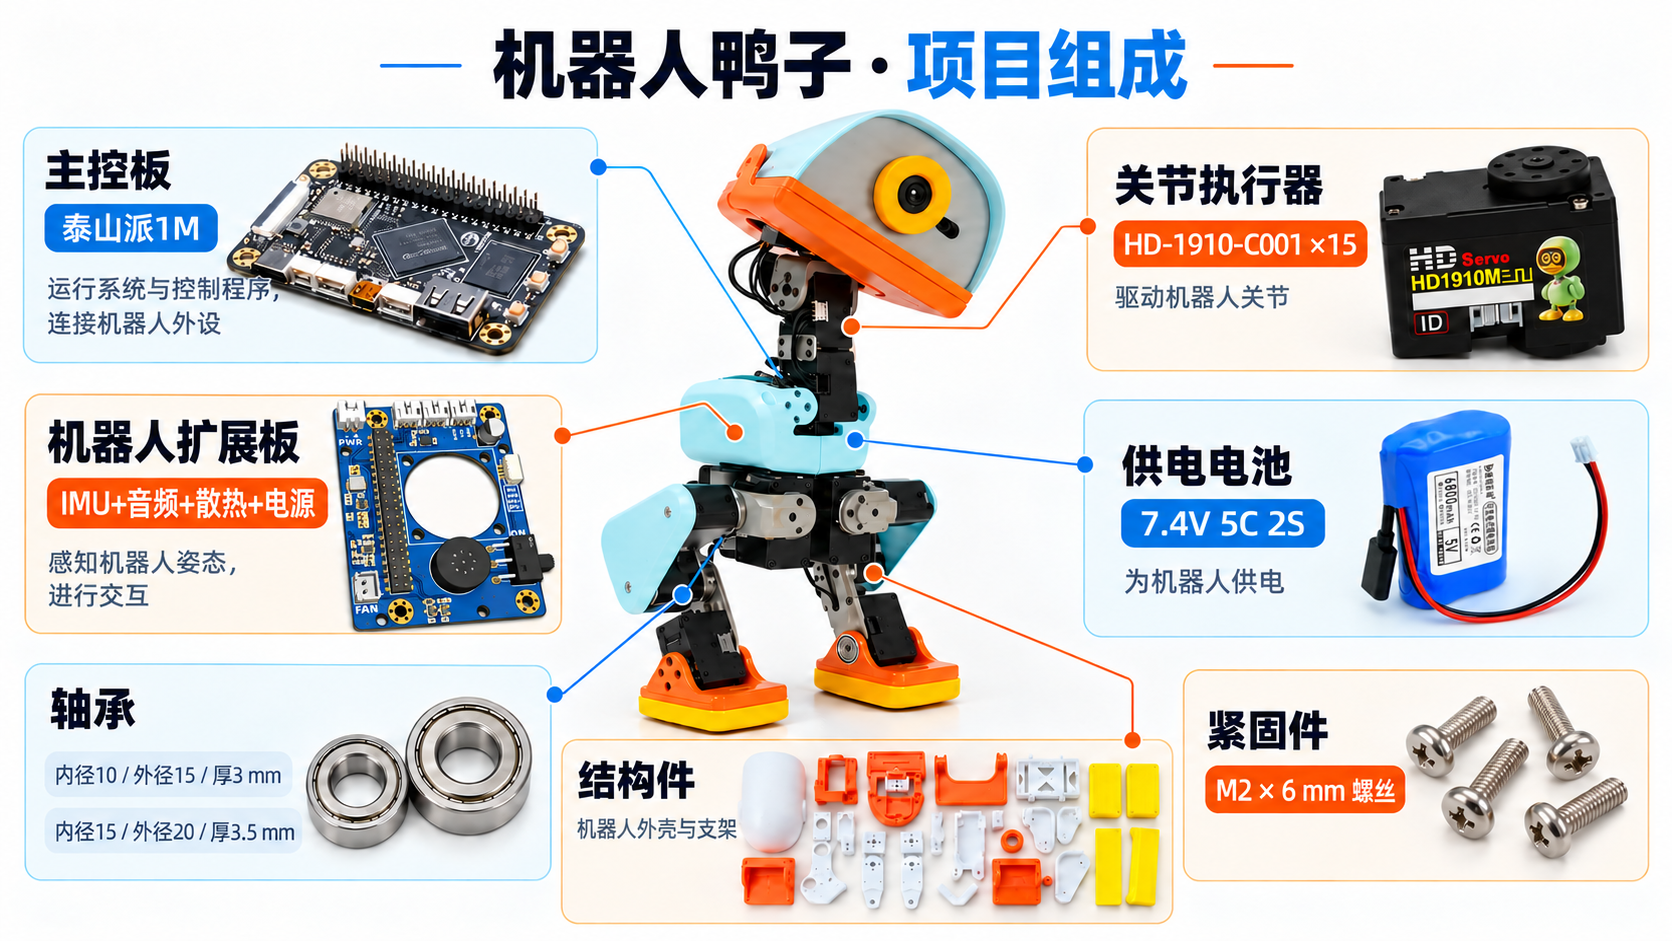
 图为AI生成,切勿完全参考
采购清单
| 物料名称 | 数量 | 采购地址 | 图片 | 备注 |
|---|---|---|---|---|
| 泰山派 1M 主控板 (2+16G) | 1 块 | 泰山派1M 2+16G | 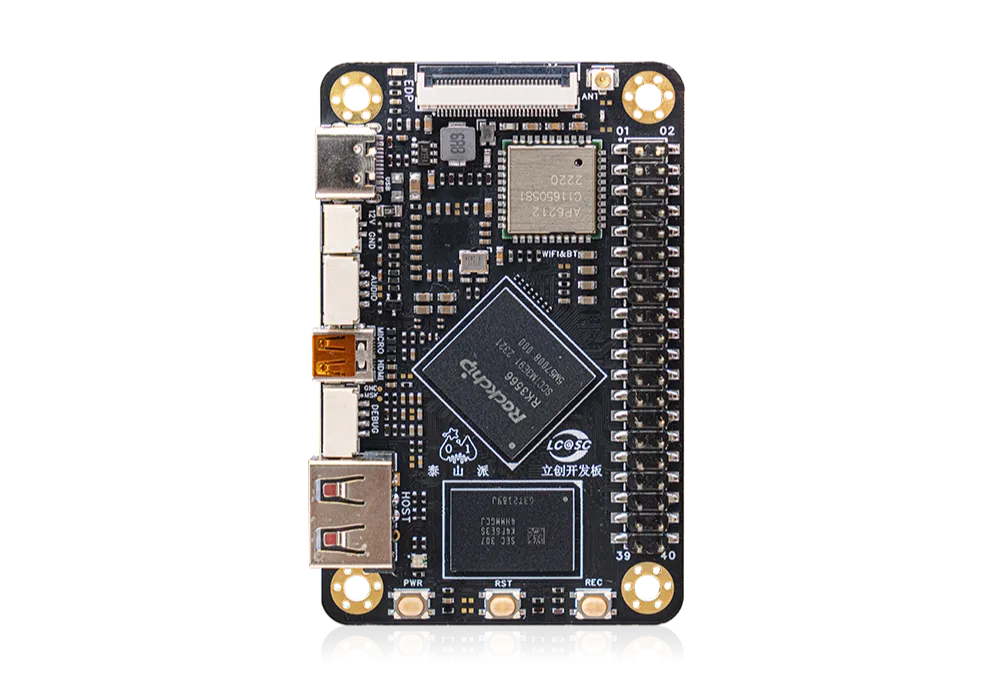 | 必须2+16G及以上内存,否则后续烧录镜像无法成功。开发板与扩展板相连时需要一根音频线,用于连接扩展板的音频接口。该线材出厂已送 |
| HD-1910-C001 舵机 | 15 个 | 飞特HD-1910-C001 舵机 备用:飞特HD-1910-C001 舵机 | 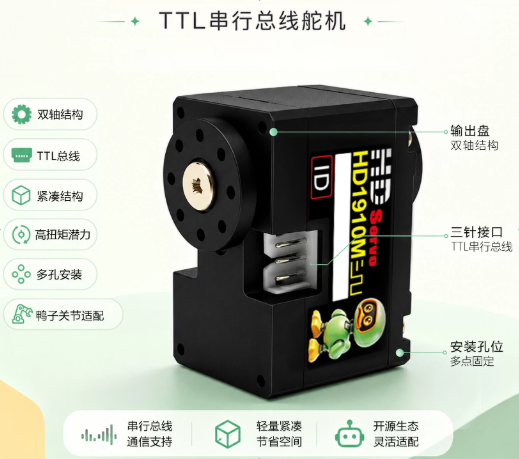 | 自带连接线/1舵机1根 |
| 泰山派1M 扩展板 | 1 个 | 微型双足机器人 - EasyDuck | 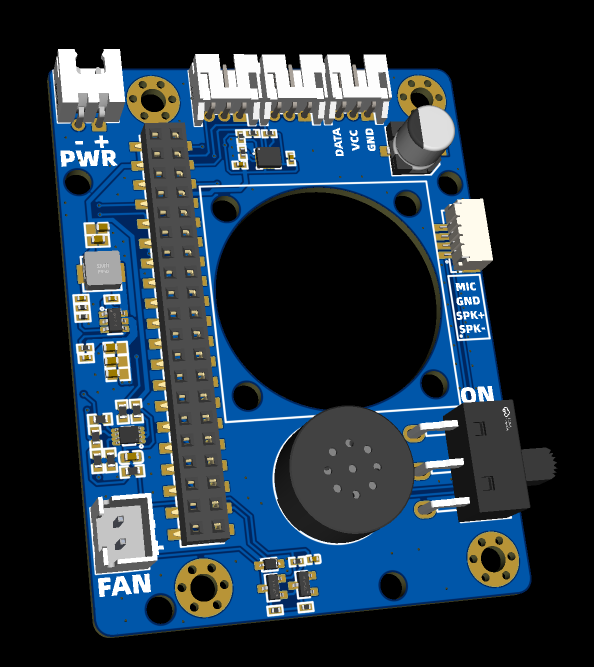 | 需自行打样 |
| 7.4v 5C输出 XH2.54接口 电池 | 1 块 | 7.4v(3400mAh)DC+XH2.54+充电器 | 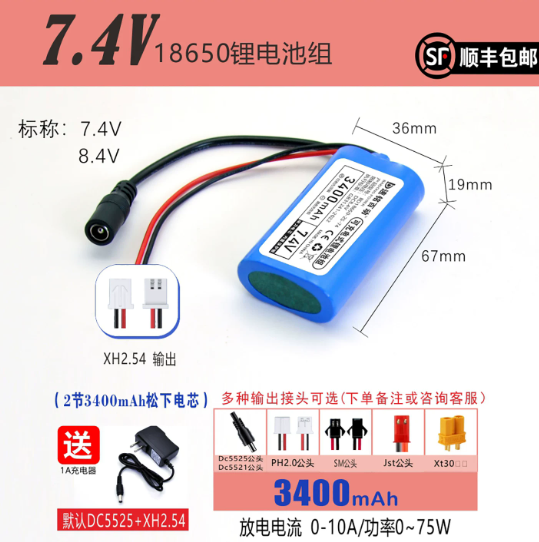 | 可选购不带dc充电口的电池,必须大于等于2500mAh,7.4V ,5A电流输出,XH2.54接口 |
| 全套结构件 | 1 套 | 全套结构件(外壳+螺丝+轴承) | 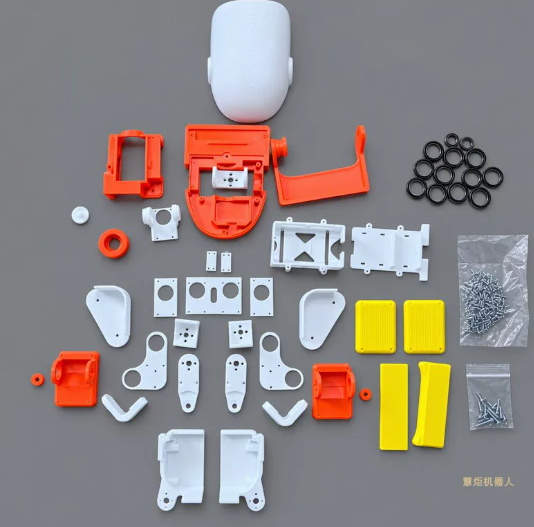 | 注意脚要防滑,材质需要TPU材质 |
常用工具
十字螺丝刀,固定外壳。
M3铜柱,固定开发板与扩展板。
双面胶,贴外壳嘴巴。
外壳结构
xgoduck 官方外壳开源地址:https://github.com/LuwuDynamics/xgoduck_hardware
因为github网络问题,如果以上网络打不开可以下载百度网盘
通过网盘分享的文件:【机器鸭】结构件 链接: https://pan.baidu.com/s/1Fbb6j9sK2B2b98iA9g3L3g 提取码: LCKF
文件名包含以下装配信息:
| 文件名特征 | 含义 | 示例 |
|---|---|---|
2x_ | 打印两份 | 2x_shank.stl |
4x_ | 打印四份 | 4x_tire.STL、4x_tire_axis.STL |
left_ / right_ | 左右侧分别提供文件 | left_foot.stl、right_foot.stl |
tpu | 柔性零件 | 2x_foot_bottom_tpu.stl、mouth_up_tpu.stl |
装配零件
| 序号 | 名称 | 数量 |
|---|---|---|
| 1 | M2 × 6 沉头平尾自攻螺丝 | 200 颗 |
| 2 | M2.3 × 8 圆头平尾自攻螺丝 | 6 颗 |
| 3 | M3 × 16 圆头机牙螺丝 | 4 颗 |
| 4 | 轴承,10 × 15 × 3 mm | 10 个 |
| 5 | 轴承,16 × 22 × 4 mm | 11 个 |