

上一章调好了关节,这一章让机器人分清身体的前后、左右和倾斜方向。IMU 要先固定牢,标定过程中不要改变它的安装位置。
检查 IMU
目前仅适配 BNO085 和 LSM6DSV16X 两种 IMU,其他型号尚未适配。
先保存上一章的舵机标定,再点击左侧「IMU 标定」和「检查 IMU」。软件会检查连接的是上述哪一种型号,不用手动填写地址或总线。确认显示的型号与实物一致,并显示「数据正常」,再继续标定。
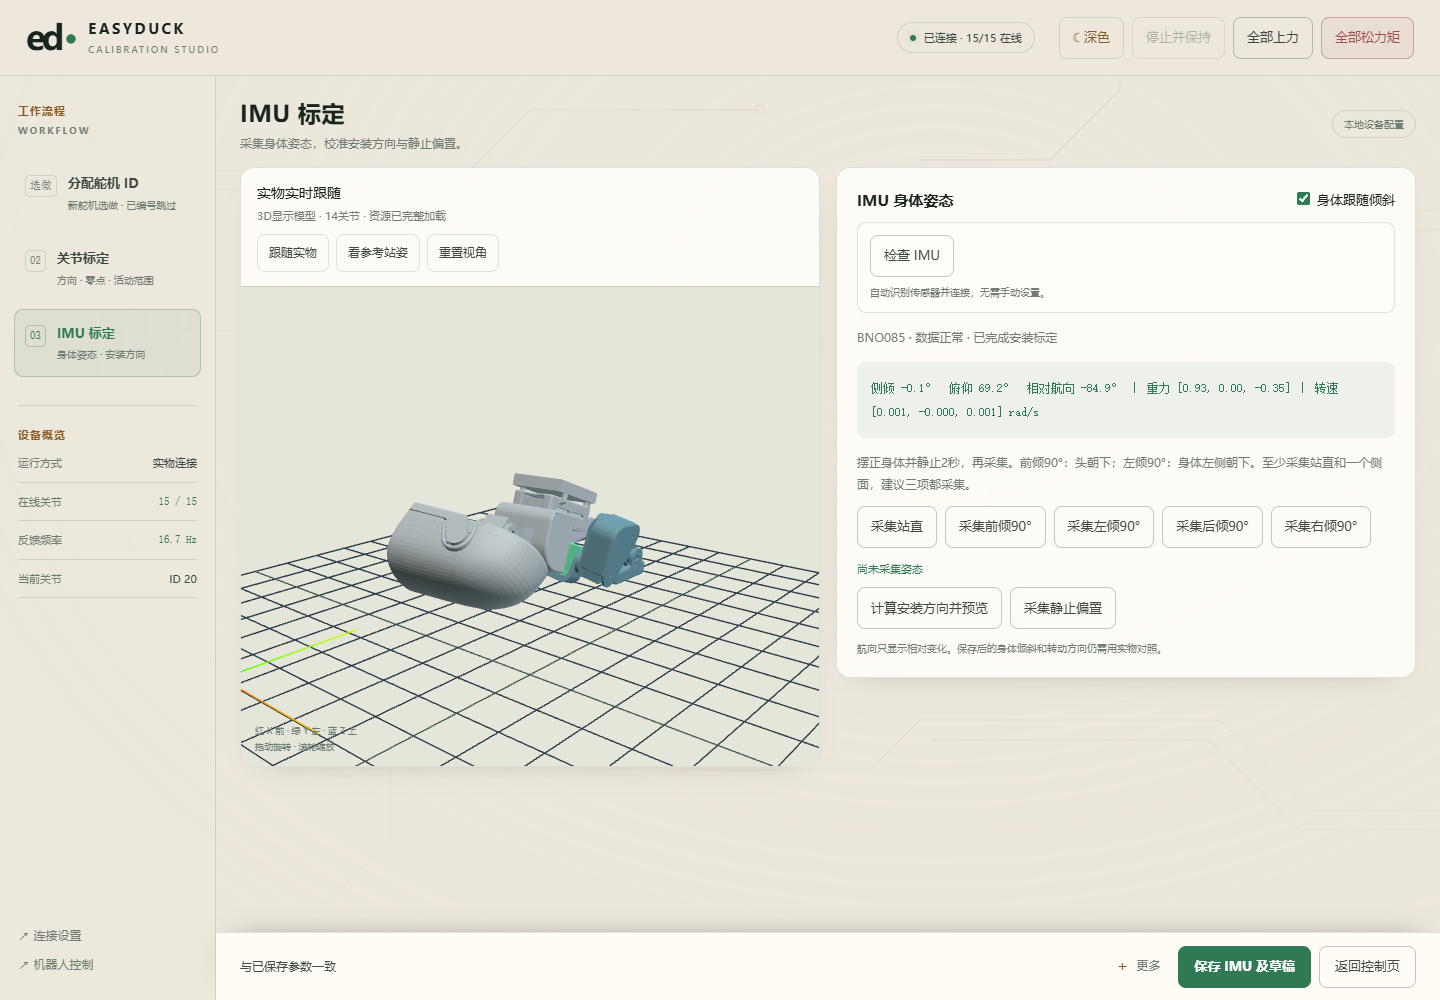
上面的这张图用于对照按钮位置。网页中的模型和角度是截图时的实时状态,不是要求摆出的采集姿态。
姿态方向标定
扶住机身。如果舵机还在上力,先点「全部松力矩」。下面移动的是整个机器人躯干,不是单独转头、摆腿,也不要把 IMU 拆下来转。
页面提供五种姿态采集。至少要采集「站直」,以及「前倾90°」或「左倾90°」中的一种;建议站直、前倾、左倾三种都采集,后倾和右倾也可以补充采集。
每摆好一种姿态,都保持静止至少 2 秒,再点击对应按钮:
| 实物怎么摆 | 点击哪个按钮 |
|---|---|
| 躯干竖直,机器人按照你之前标定的home位置站立 | 「采集站直」 |
| 整个躯干向前翻转 90°,机器人前方朝地面,躺下的效果。务必保持躯干平行于地面 | 「采集前倾90°」 |
| 从站直姿态向机器人自身左侧翻转 90°,身体左侧朝地面,往左躺 | 「采集左倾90°」 |
| 从站直姿态向后翻转 90°,机器人后方朝地面,往后躺 | 「采集后倾90°」 |
| 从站直姿态向机器人自身右侧翻转 90°,身体右侧朝地面,往右躺 | 「采集右倾90°」 |
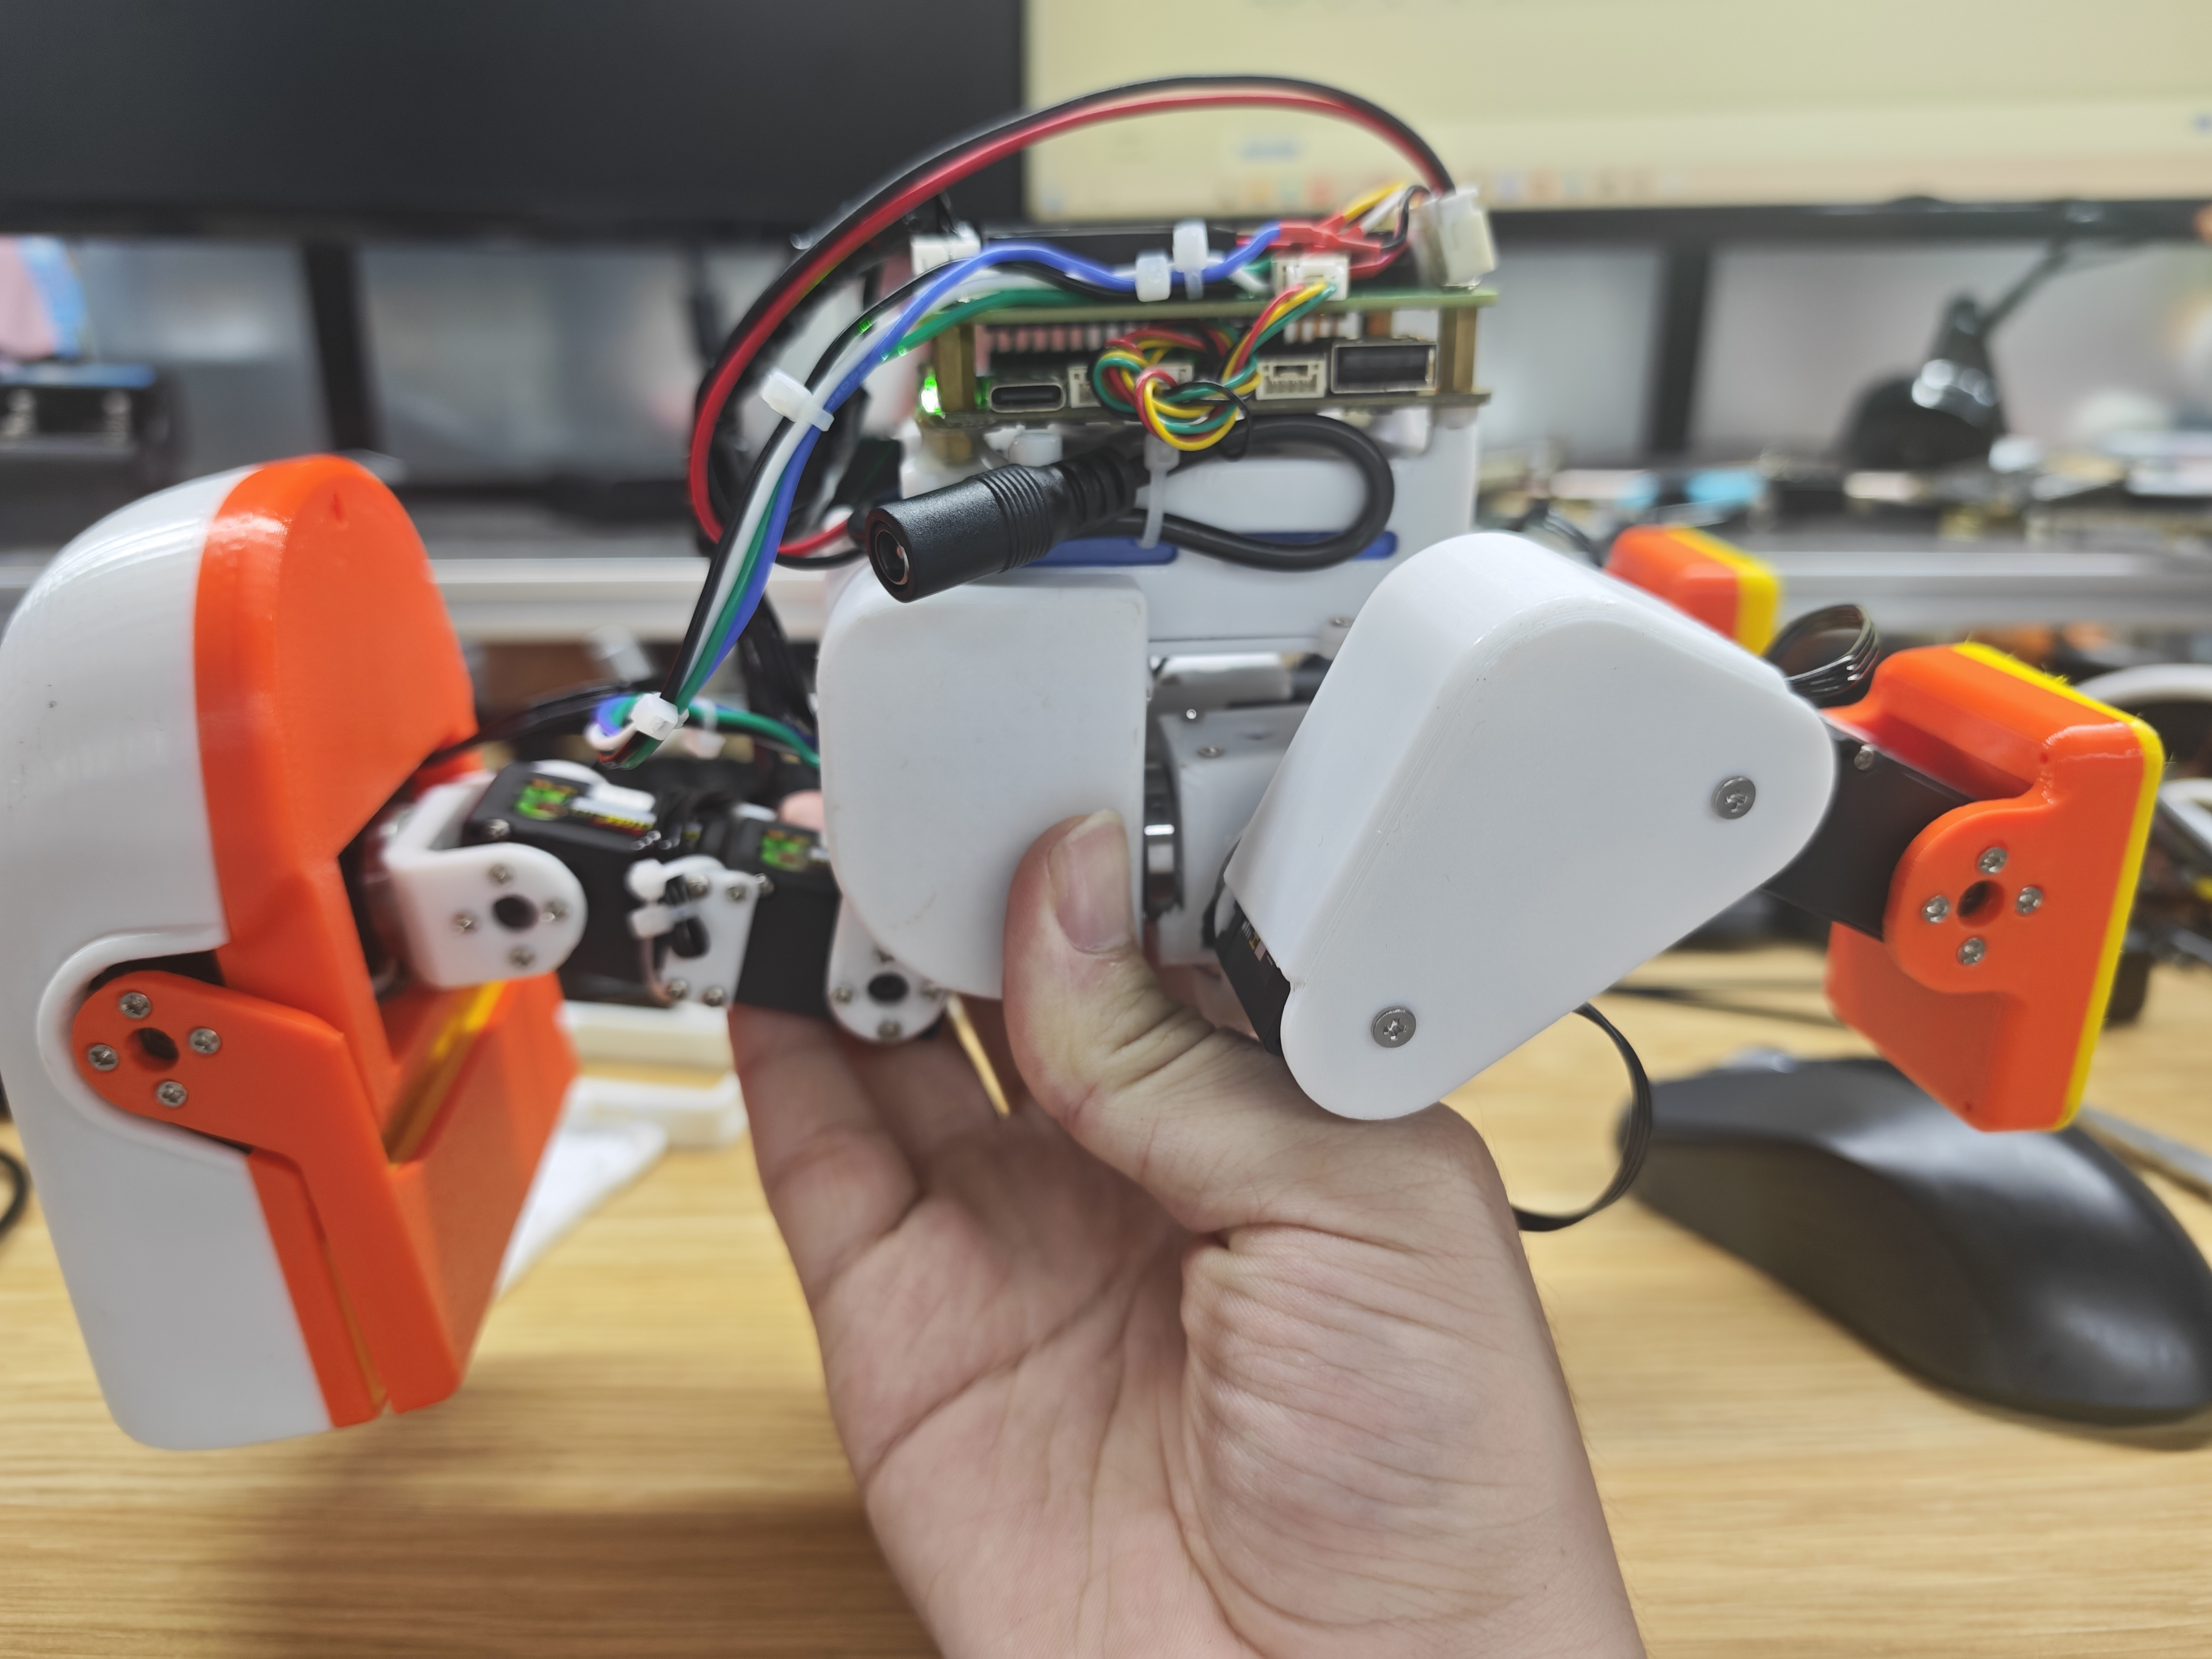
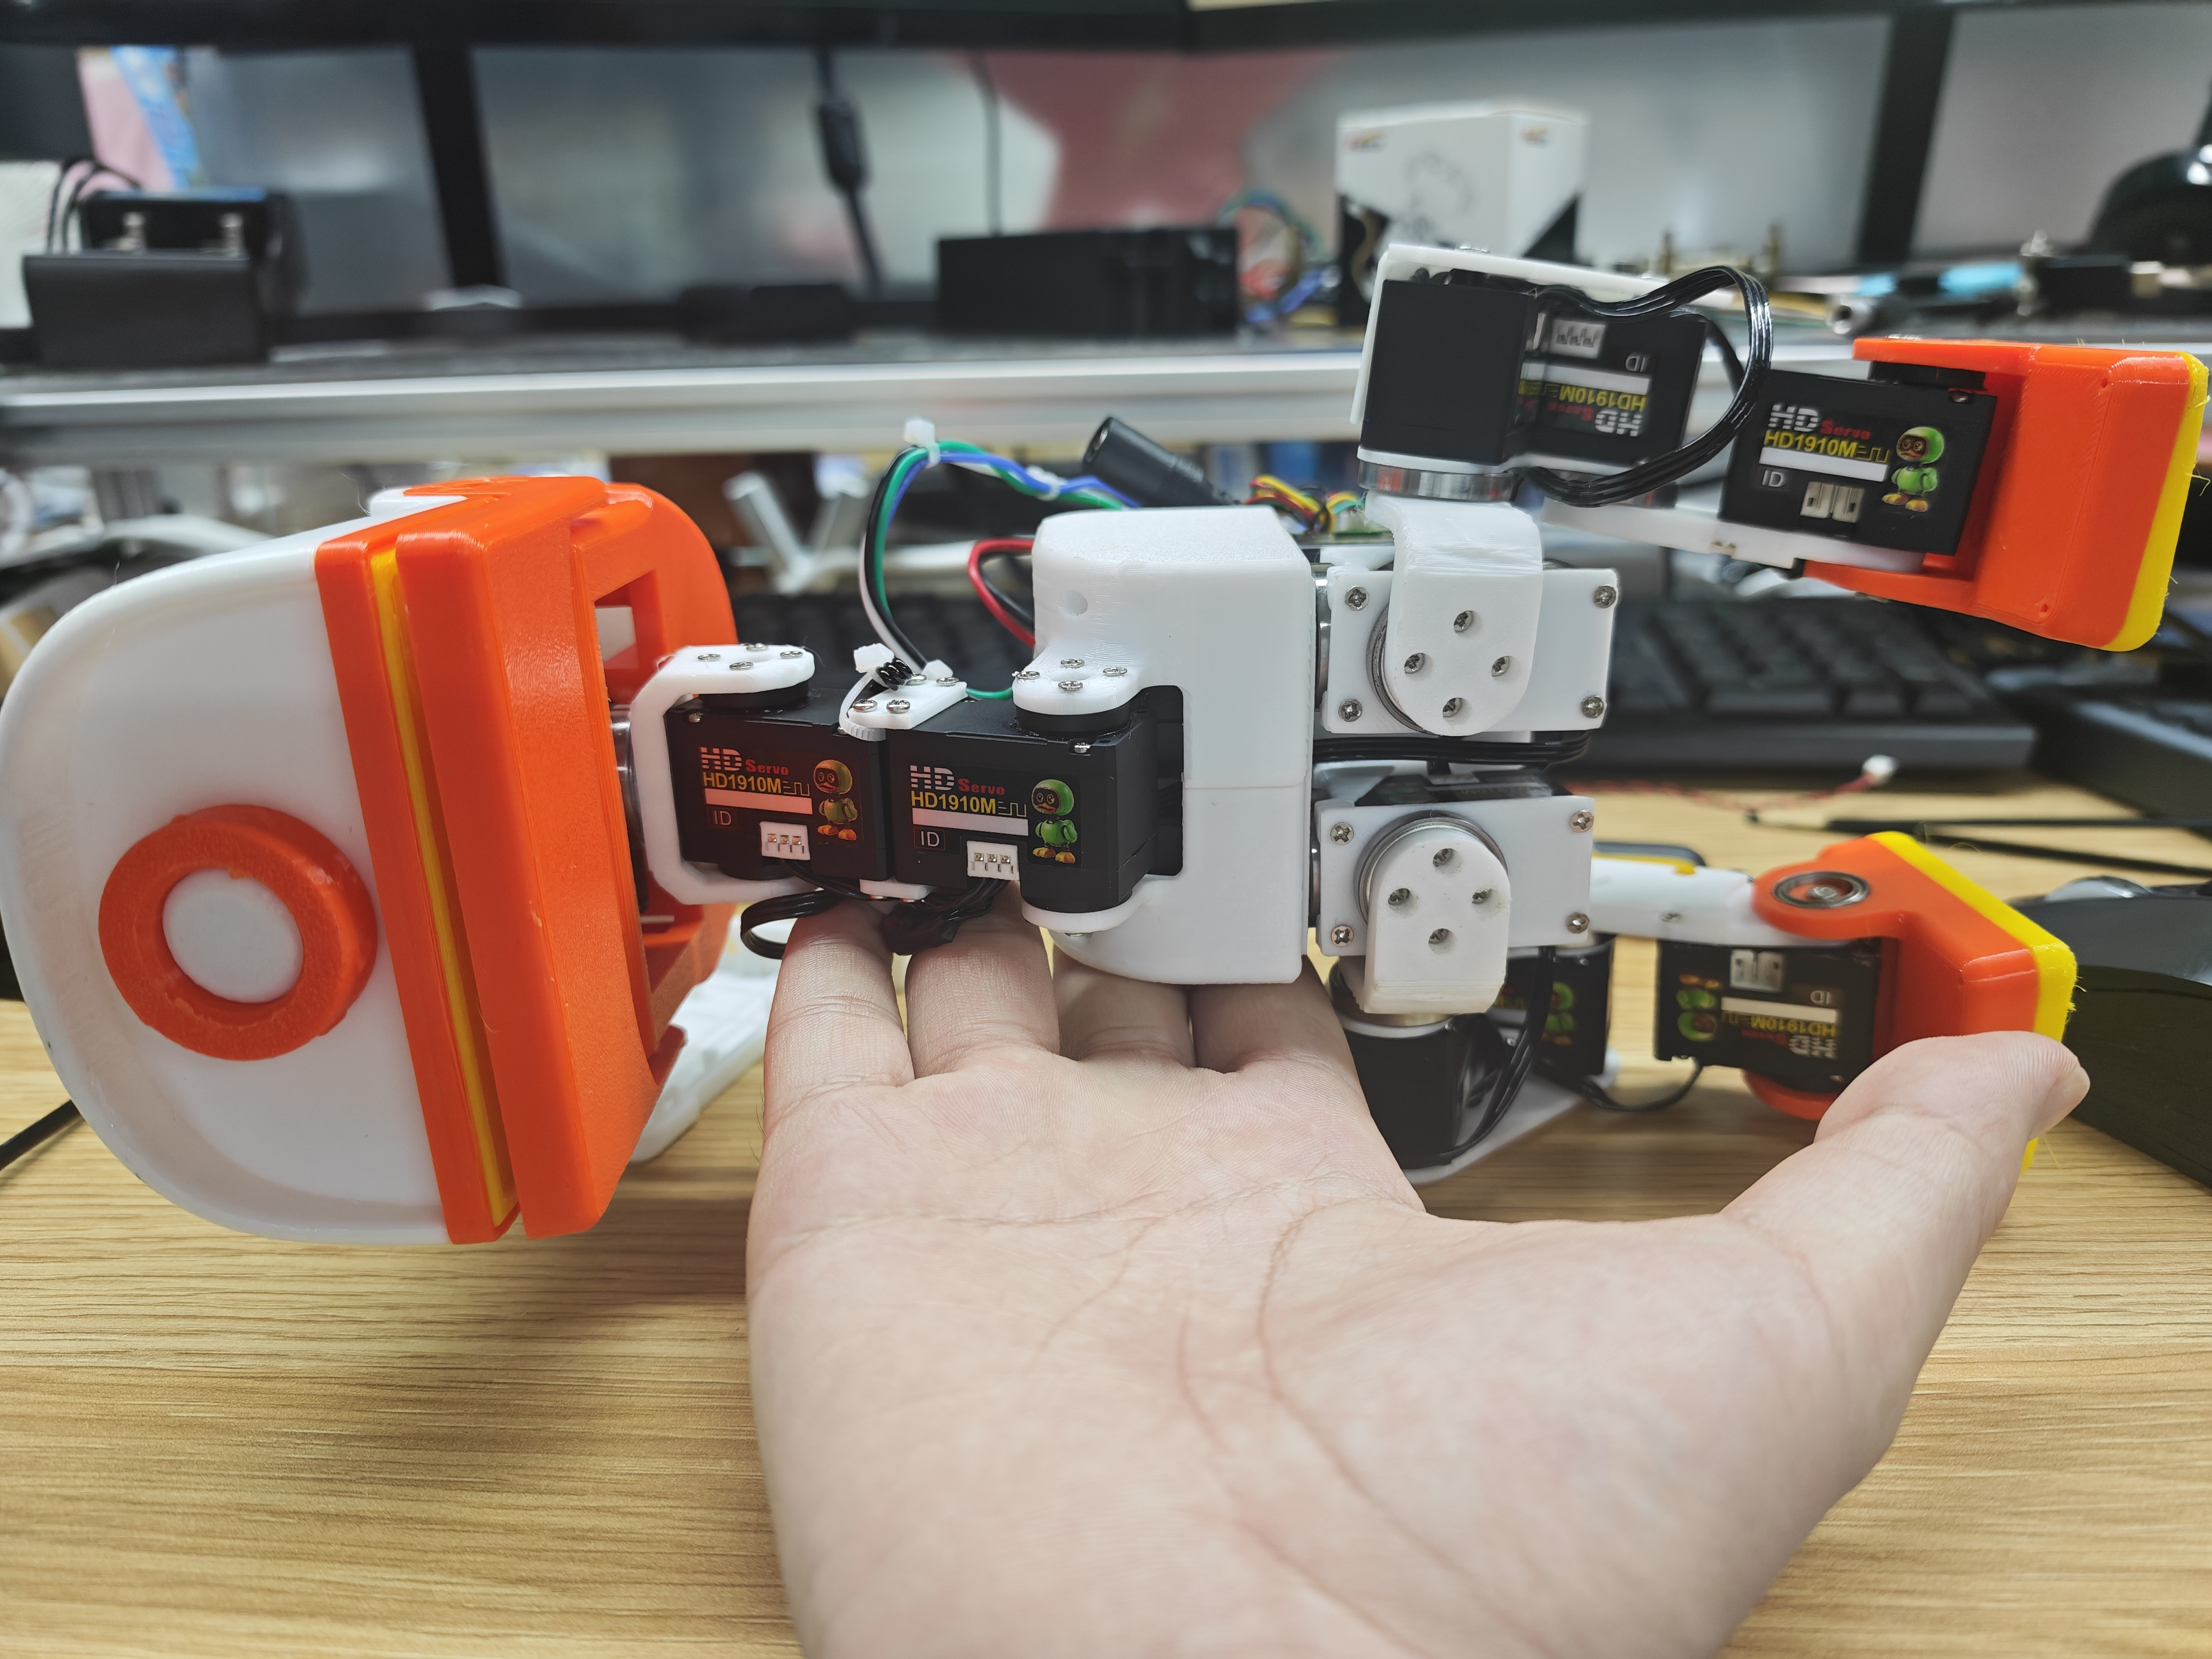
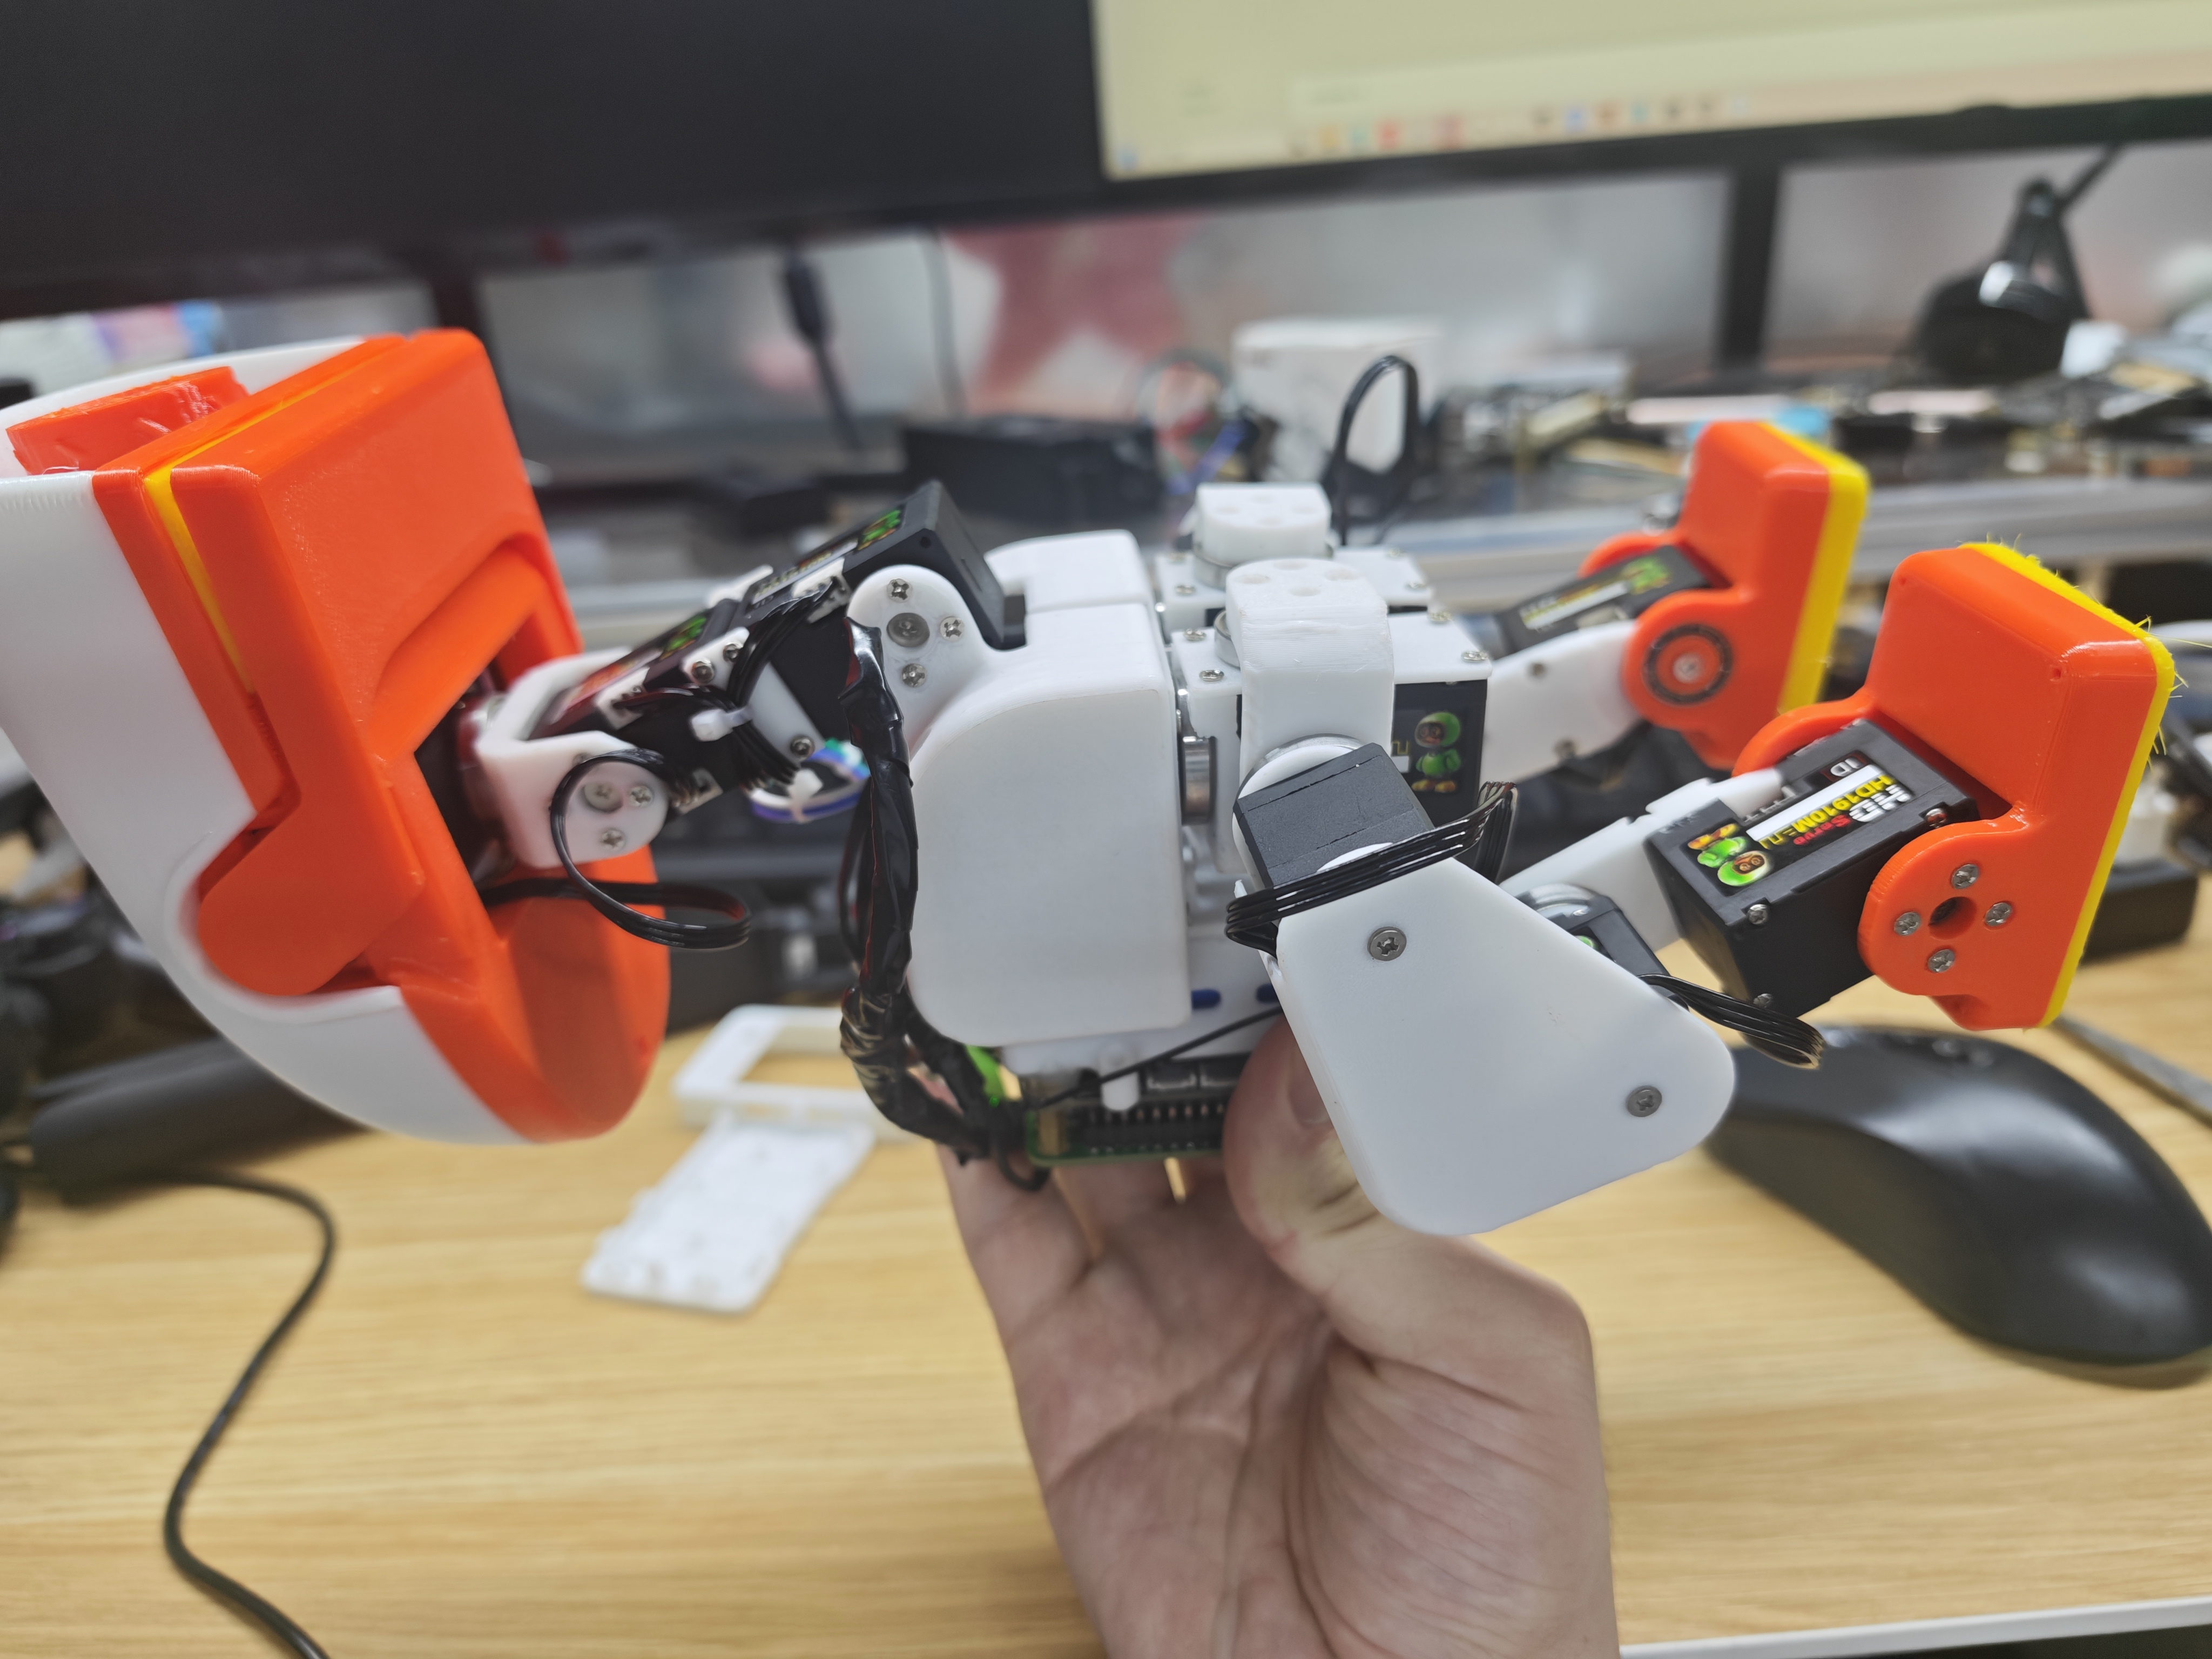
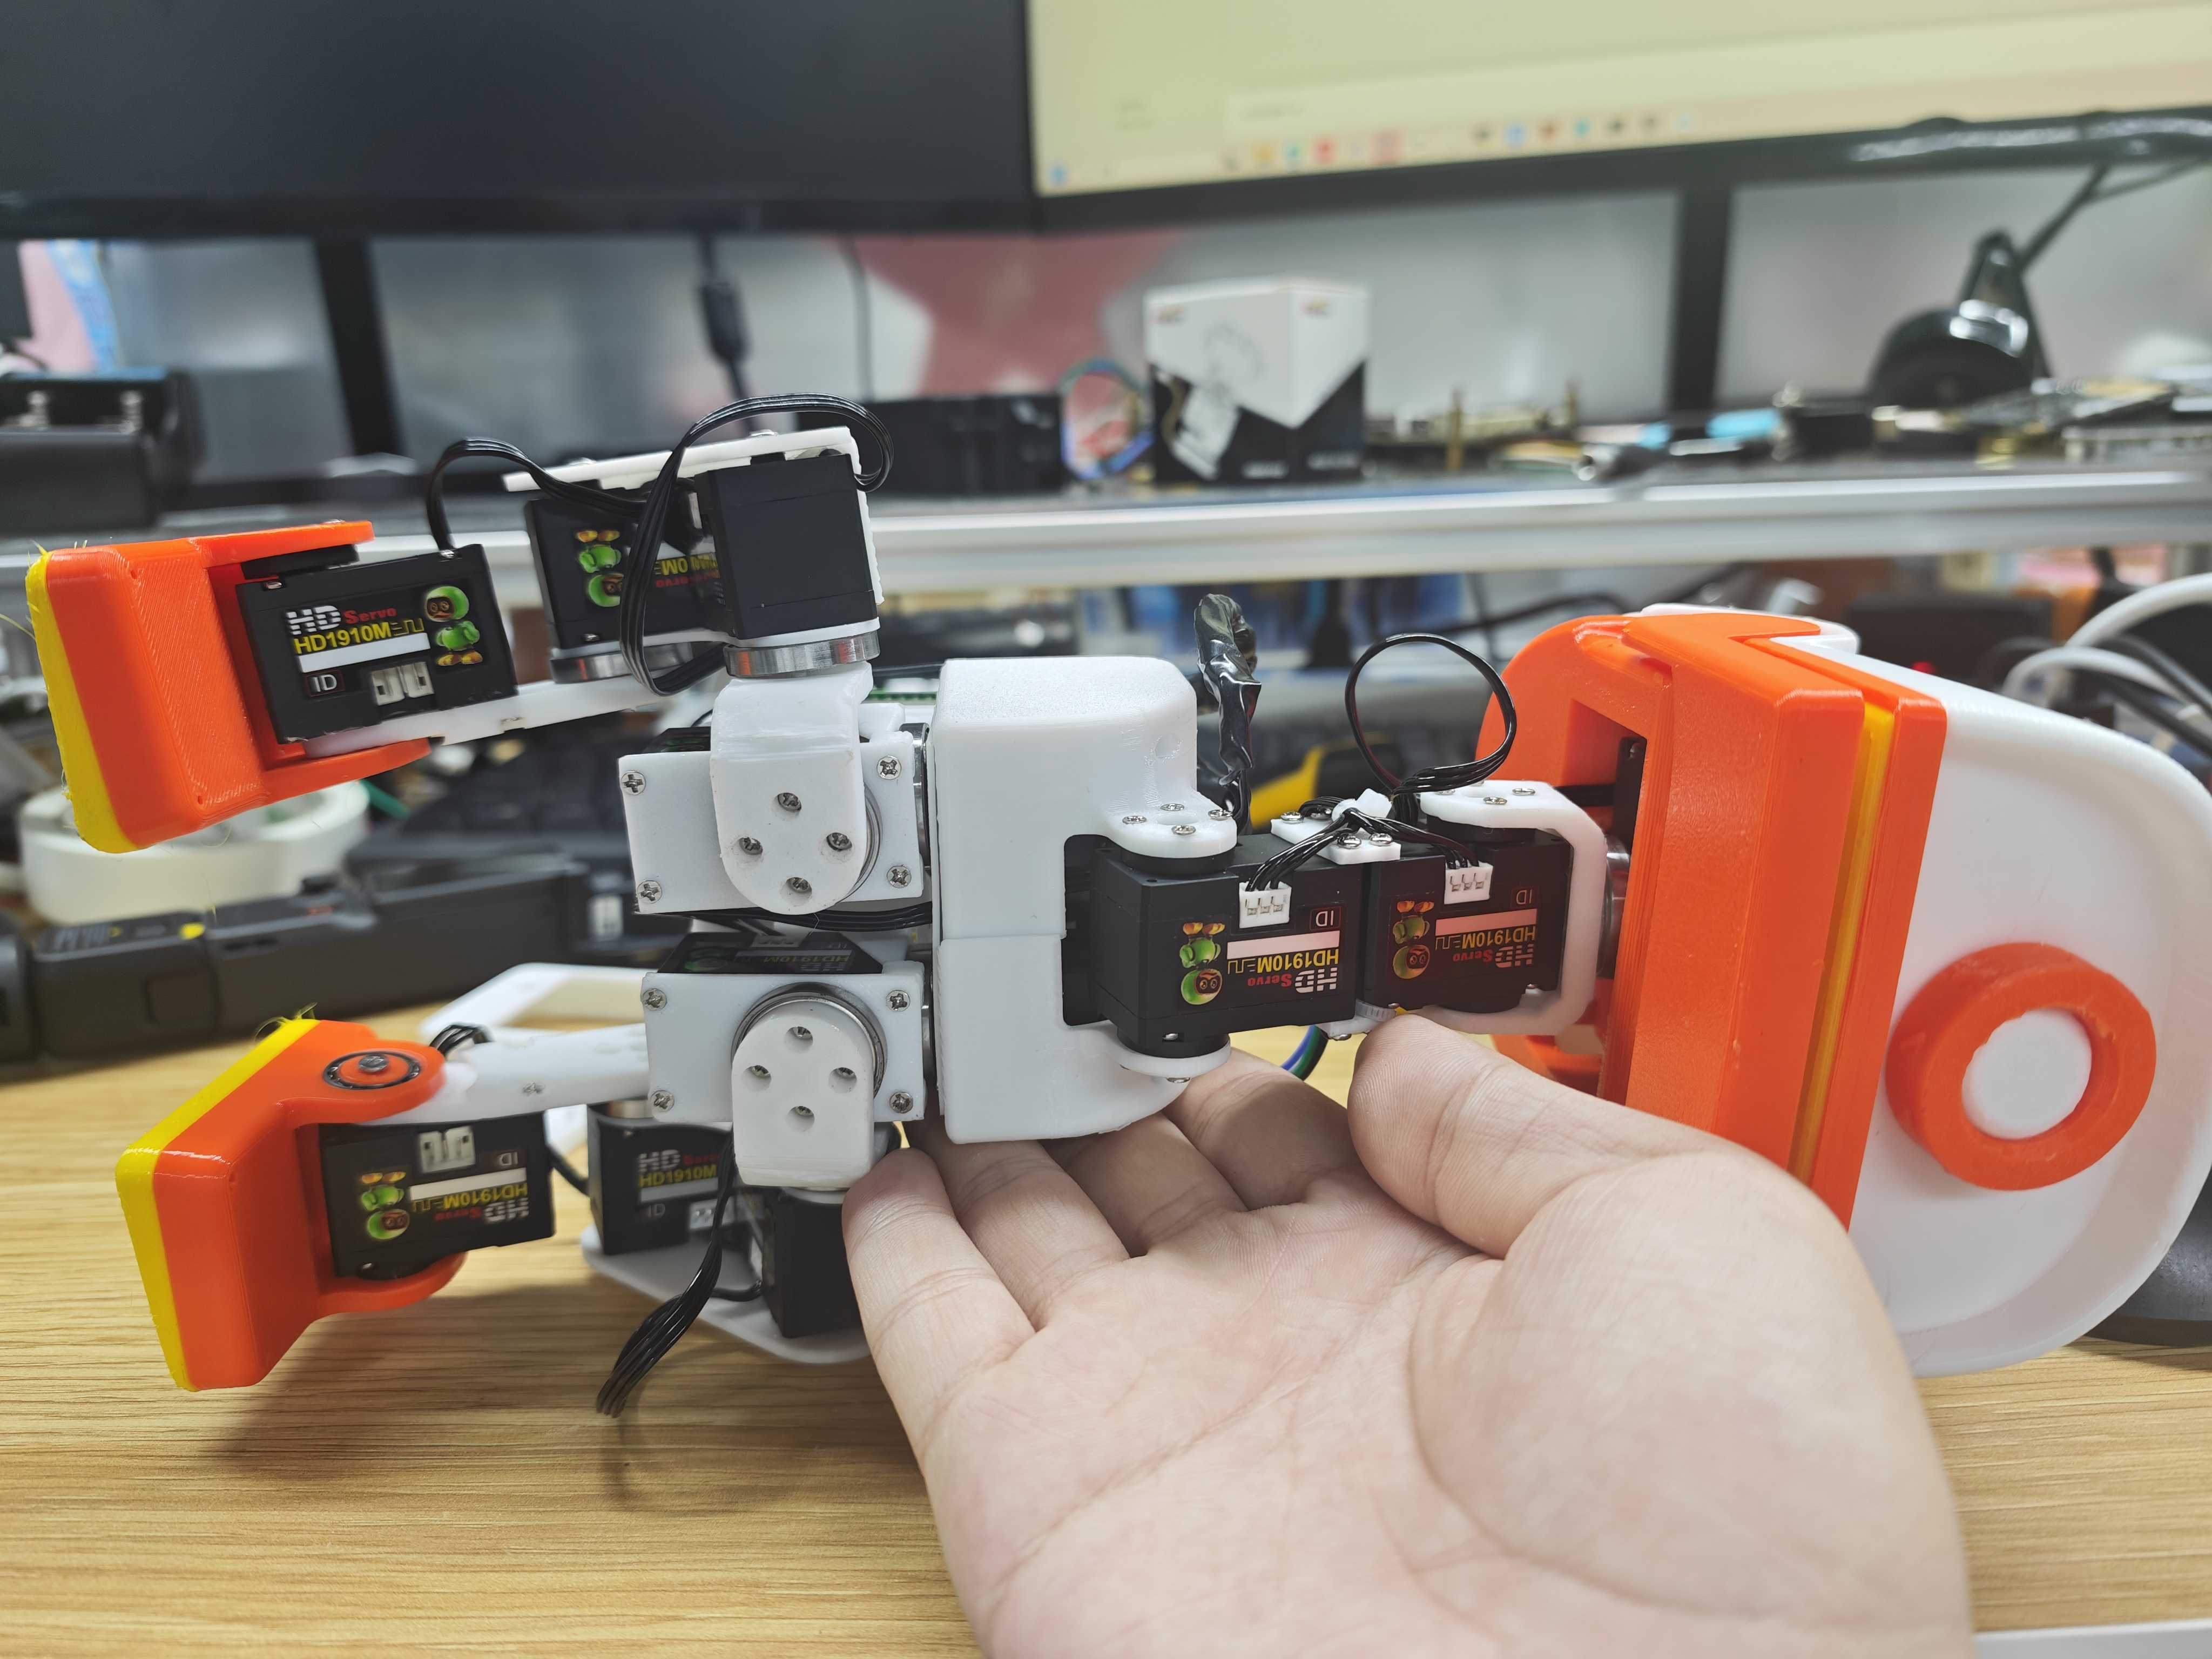
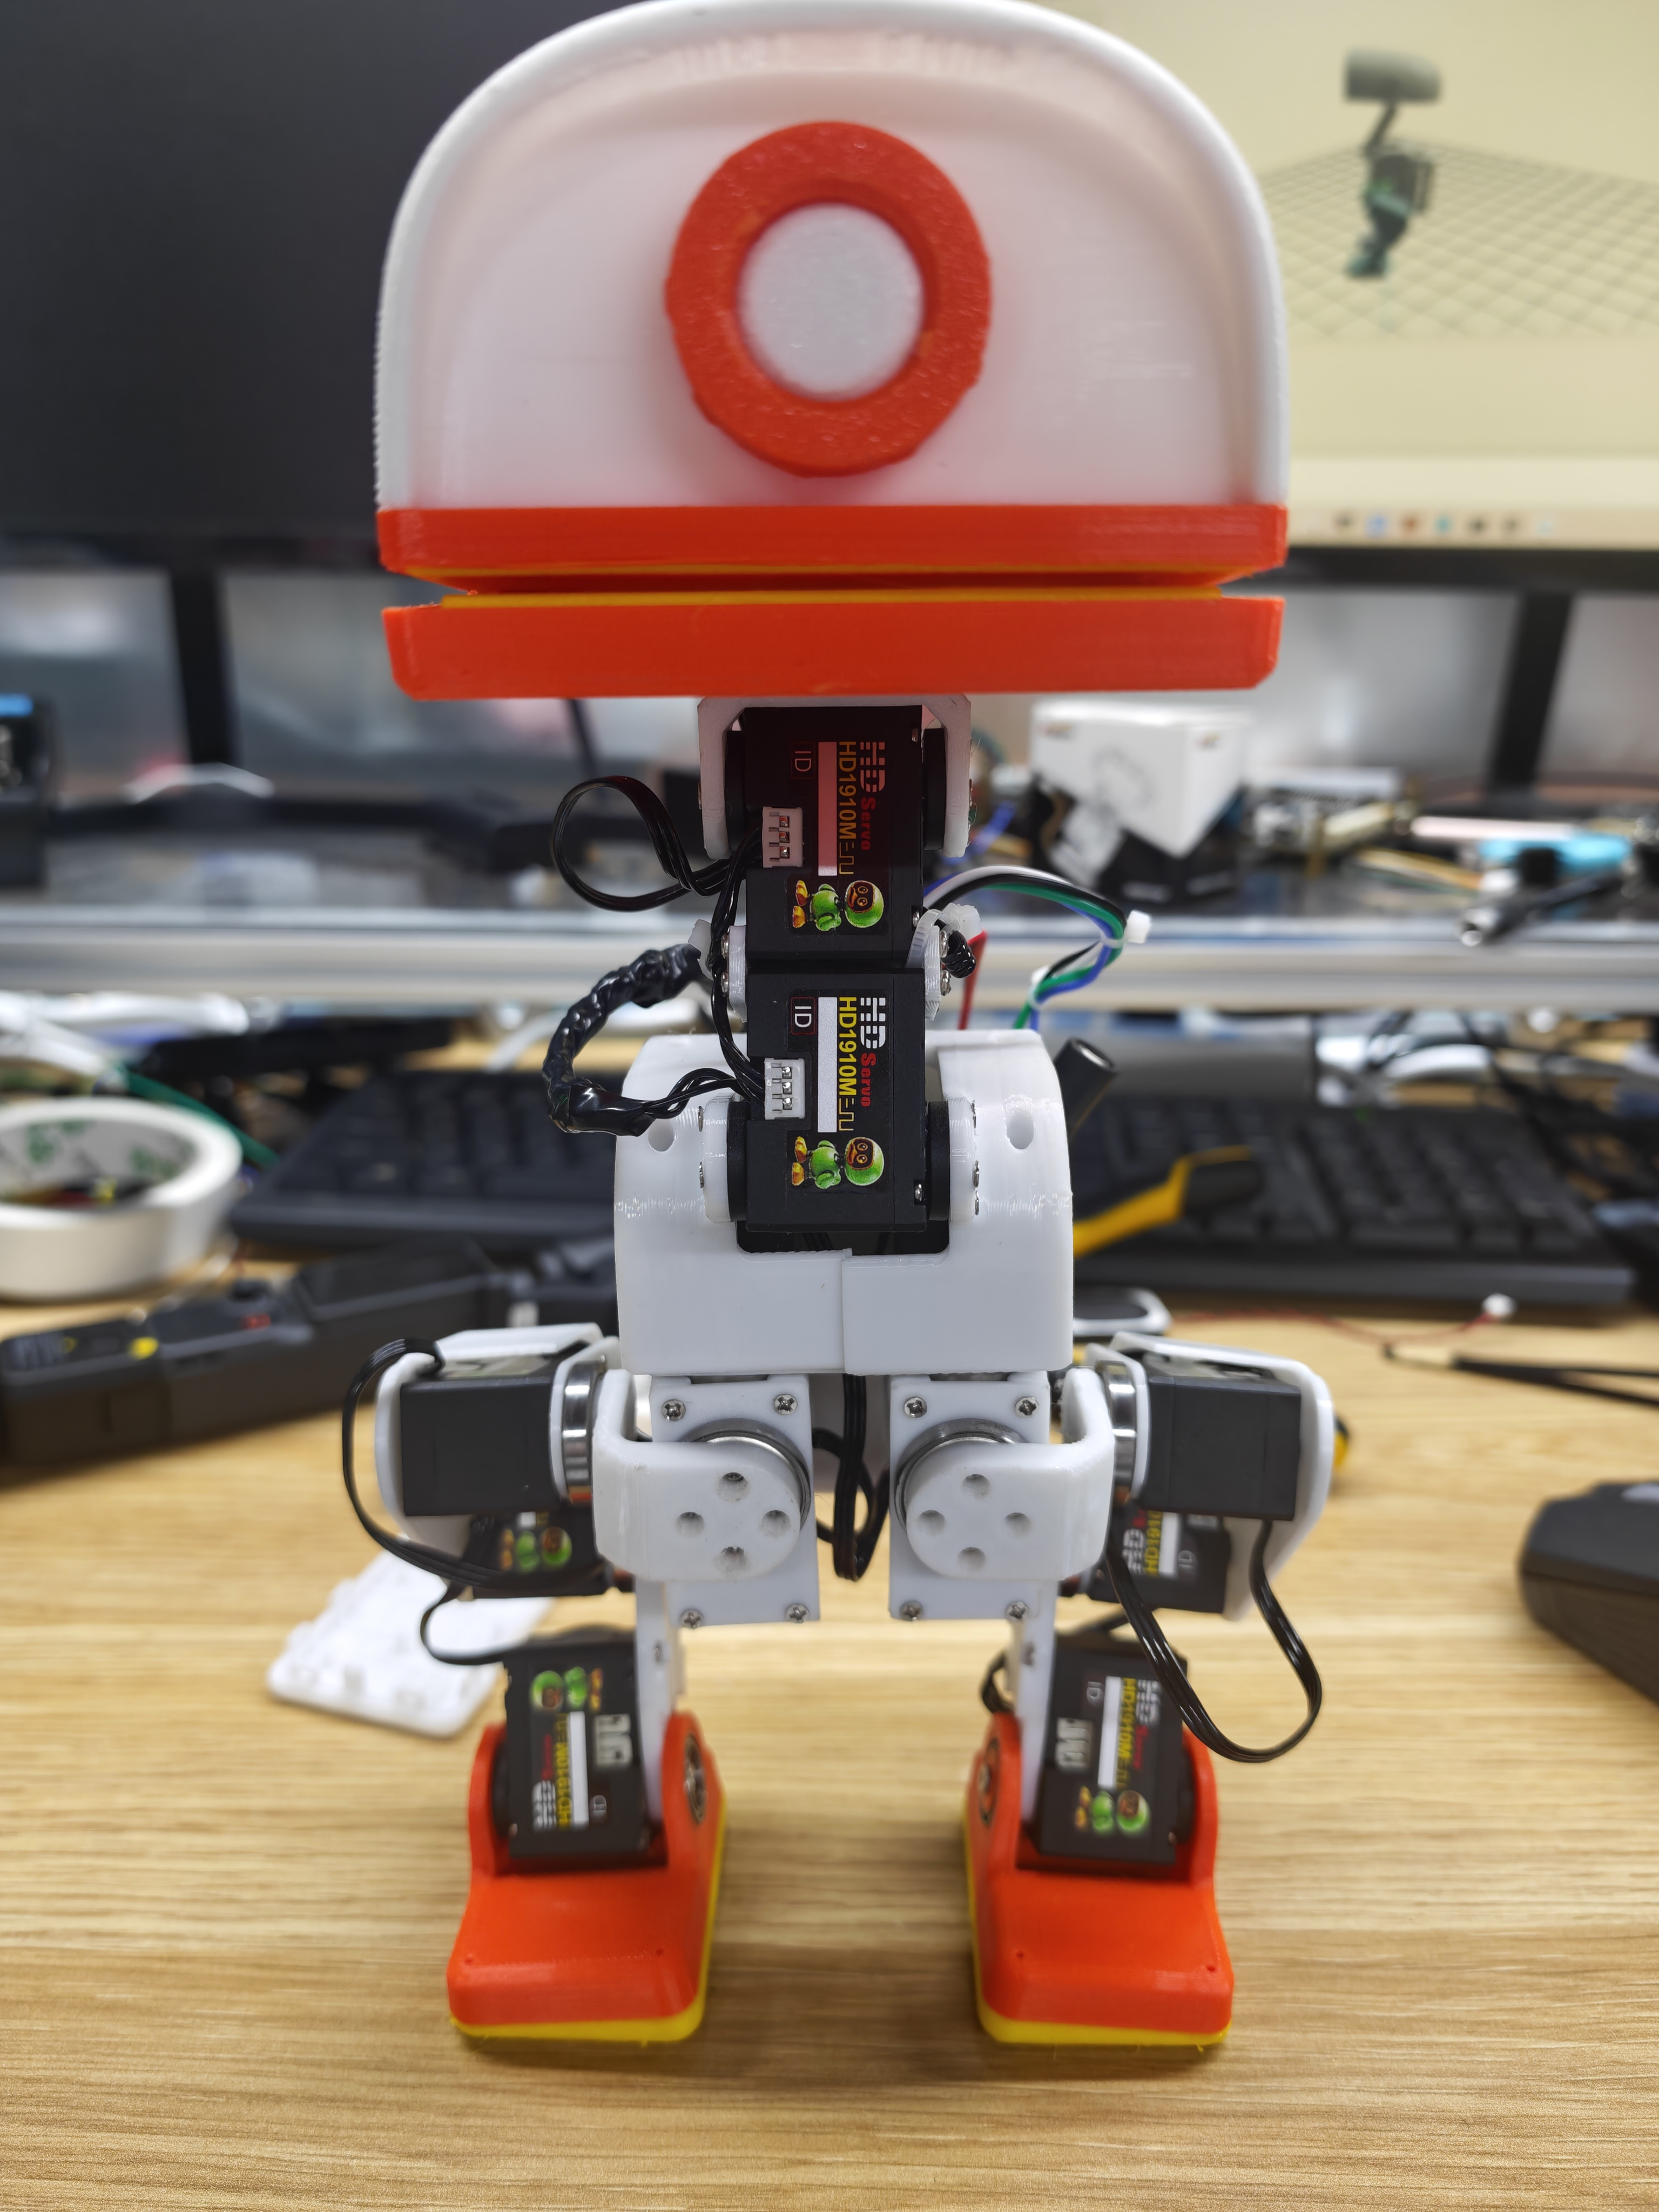
托住机身,不要让头部、连杆或线材承重。这里的左、右都以机器人自身为准。
每次采集成功,页面会把该姿态加入「已采集」。如果提示仍在移动,保持不动再采一次;姿态摆错了,就摆正确后重新点同一个按钮。
采集静止偏置
所需姿态采集好后,点「计算安装方向并预览」。如果提示姿态不合适,重新摆准并采集,再计算。
把躯干摆回竖直,点击模型上方「跟随实物」,保持「身体跟随倾斜」勾选。轻轻前倾、后倾,再向左右倾斜,观察模型是否跟实物同向变化。躯干竖直时,侧倾和俯仰应接近 0°。(不用追求精确,只要大致即可,误差五六度也能接受)
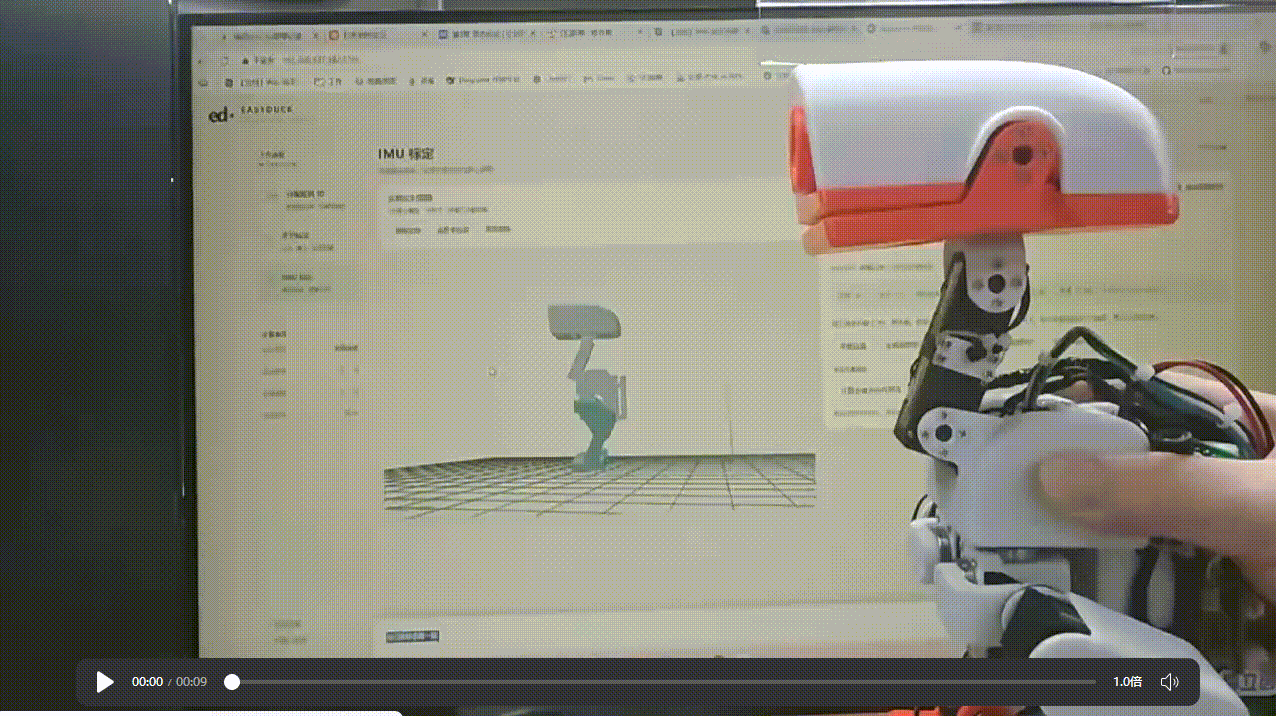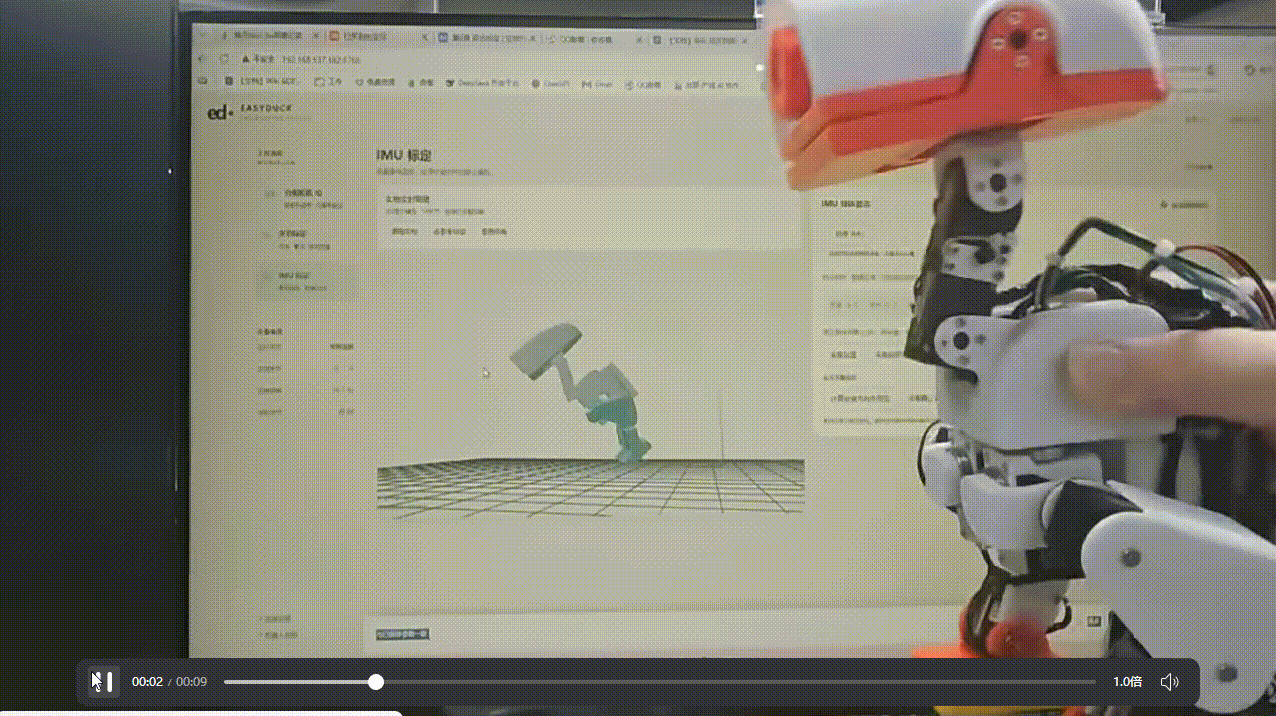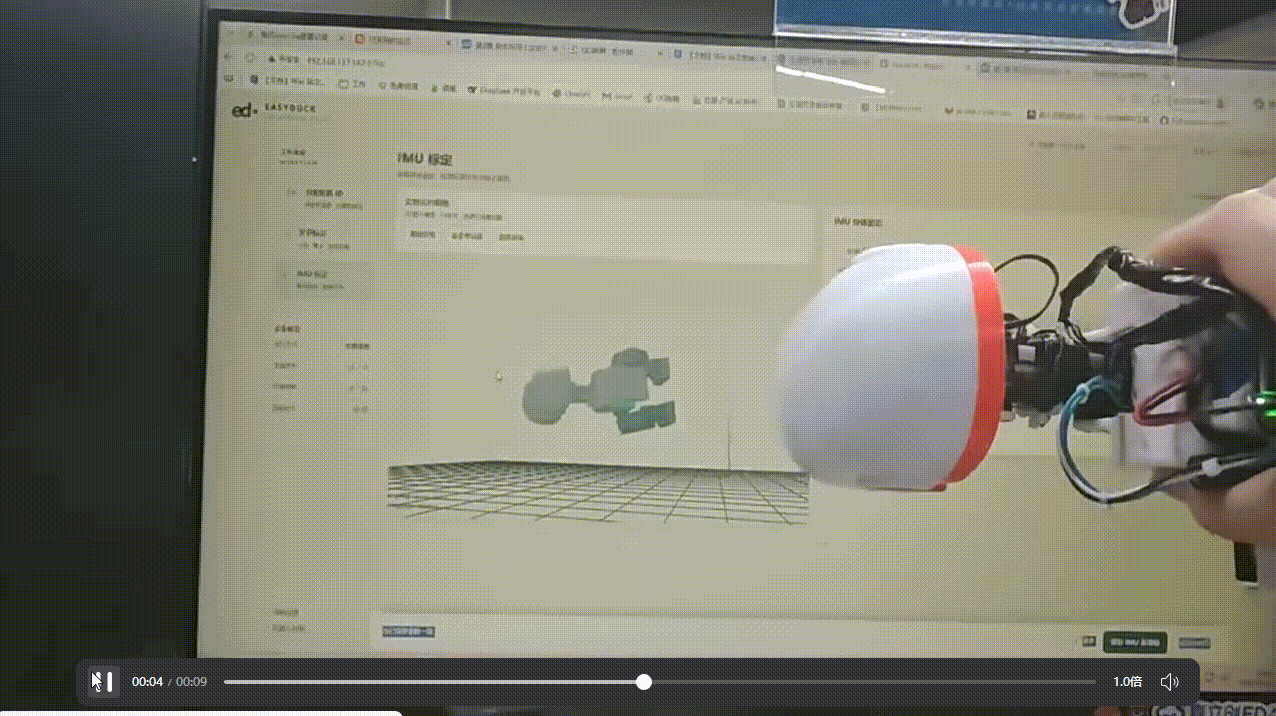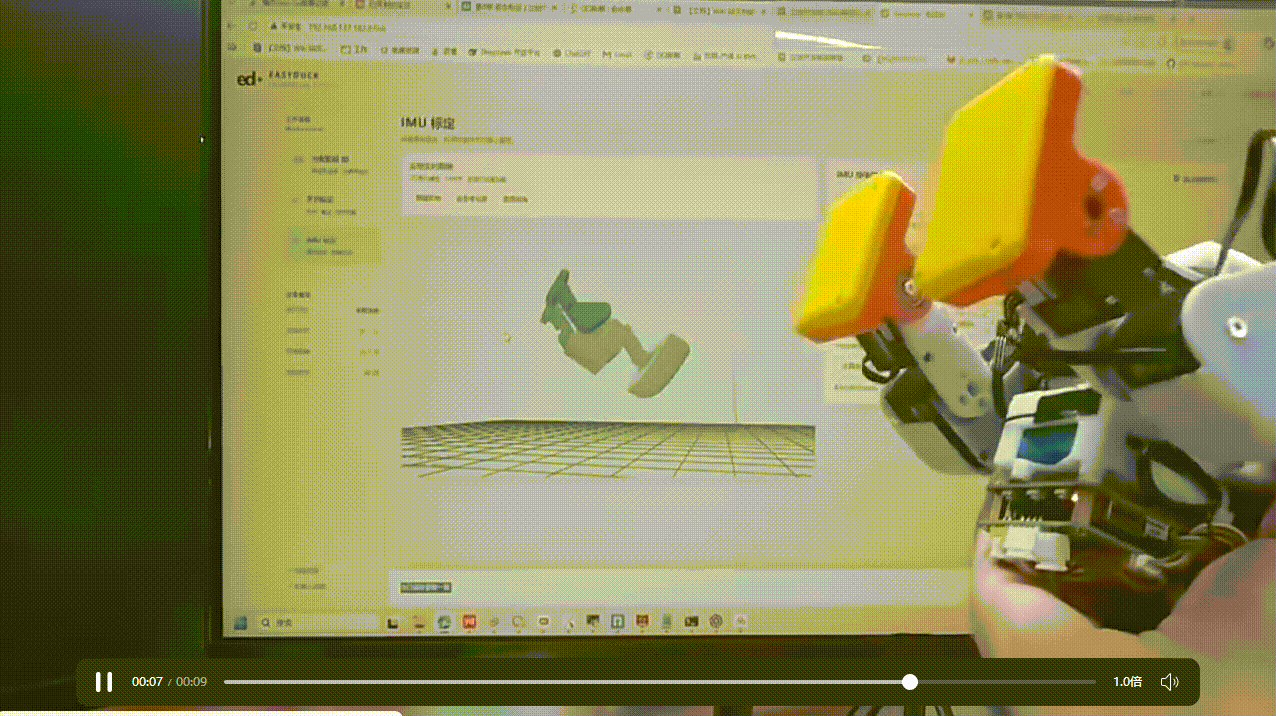
确认方向正确后,把机器人稳稳托住或支撑好,静止至少 2 秒,点击「采集静止偏置」。这一步记录传感器静止时的小偏差,采集时不要晃动。
TIP
只点「看参考站姿」会显示固定模型,不能用来检查 IMU 跟随。相对航向也不是指南针方向,不用要求它朝正北或显示 0°。
保存与备份
点击底部「保存 IMU 及草稿」。保存后再摆动整机,确认模型仍与实物同向;竖直时不应显示明显倾斜。
然后打开「更多 → 导出标定」,保存新的 JSON 文件。这份备份包含舵机和 IMU 标定,只用于这一台机器人。IMU 更换或安装方向改变后,需要重新做本章标定。