

同样一套零件,每只舵机装上舵盘和连杆后,初始角度也会有差别。分配 ID 只是让软件知道控制哪只舵机,还需要进行标定,才能知道它站立时停在哪里、往哪边转、最多能转到哪里。
本章要设置的就是这三项:HOME 决定参考站姿,方向让实物与训练模型同向,上下限限制关节的活动范围,避免顶到结构或拉扯线材。 每台机器人都要按自己的安装情况标定,不能直接照搬另一台的数据。
接着上一章,在标定台选择「关节标定」。先调好一只舵机,再按同样方法完成其余关节,最后检查整机站姿。已经分配好的 ID 不用重设。
WARNING
进入标定前先托住机器人,切换时会解除力矩。用手摆关节前,确认舵机已松力矩;上力后不要硬掰。
记录HOME
HOME 是这只关节的中位参考角度,也是它以后回位、站立时的默认位置。舵机装上舵盘和连杆后,实际零点会和出厂值有偏差,所以每只关节都要单独记录一次。
在右侧下拉框选择要标定的关节。这里以「右髋转向 · ID 10」为例,位置见上一章的舵机编号图。
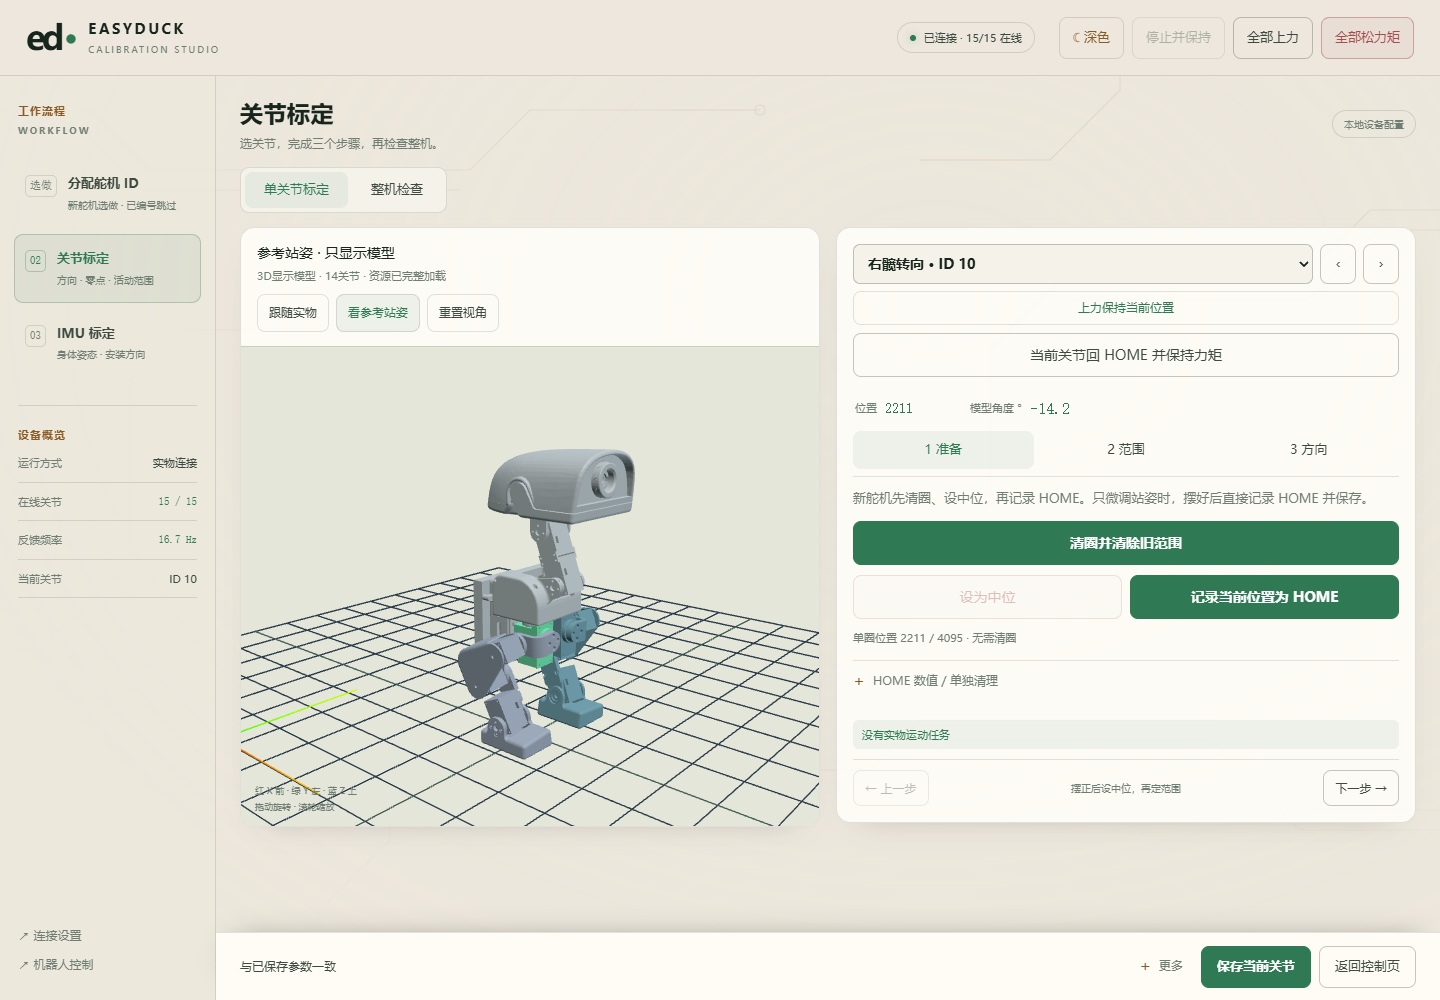
点击「看参考站姿」,观察这只关节在模型中的角度。松开实物关节的力矩,用手把它摆到对应位置。需要一起摆动多只关节时,扶好机身,再点顶部「全部松力矩」。
保持摆好的角度,在「准备」页依次点击:
「清圈并清除旧范围」 → 「设为中位」 → 「记录当前位置为 HOME」
最后点底部「保存当前关节」。HOME 就是这只关节以后回位的位置,默认站立的角度。
只想重新调整站姿?
松开关节,摆到新角度,直接点右边「记录当前位置为 HOME」,再点「保存当前关节」。不用清圈、清范围或重新设中位;新 HOME 要在原来的活动范围内。
记录上下限
切到「范围」页,保持这只关节松力矩,用手缓慢转动,观察连杆、外壳和线材,找出两端安全位置。不要顶到机械极限,遇到阻力就停。
比较两端的位置计数:小的记为下限,大的记为上限。把关节摆到对应的一端,点击该栏的「记录当前位置」,另一端也一样。
确认 HOME 在上下限之间,点击「保存范围,核对方向 →」,核对弹窗后保存。
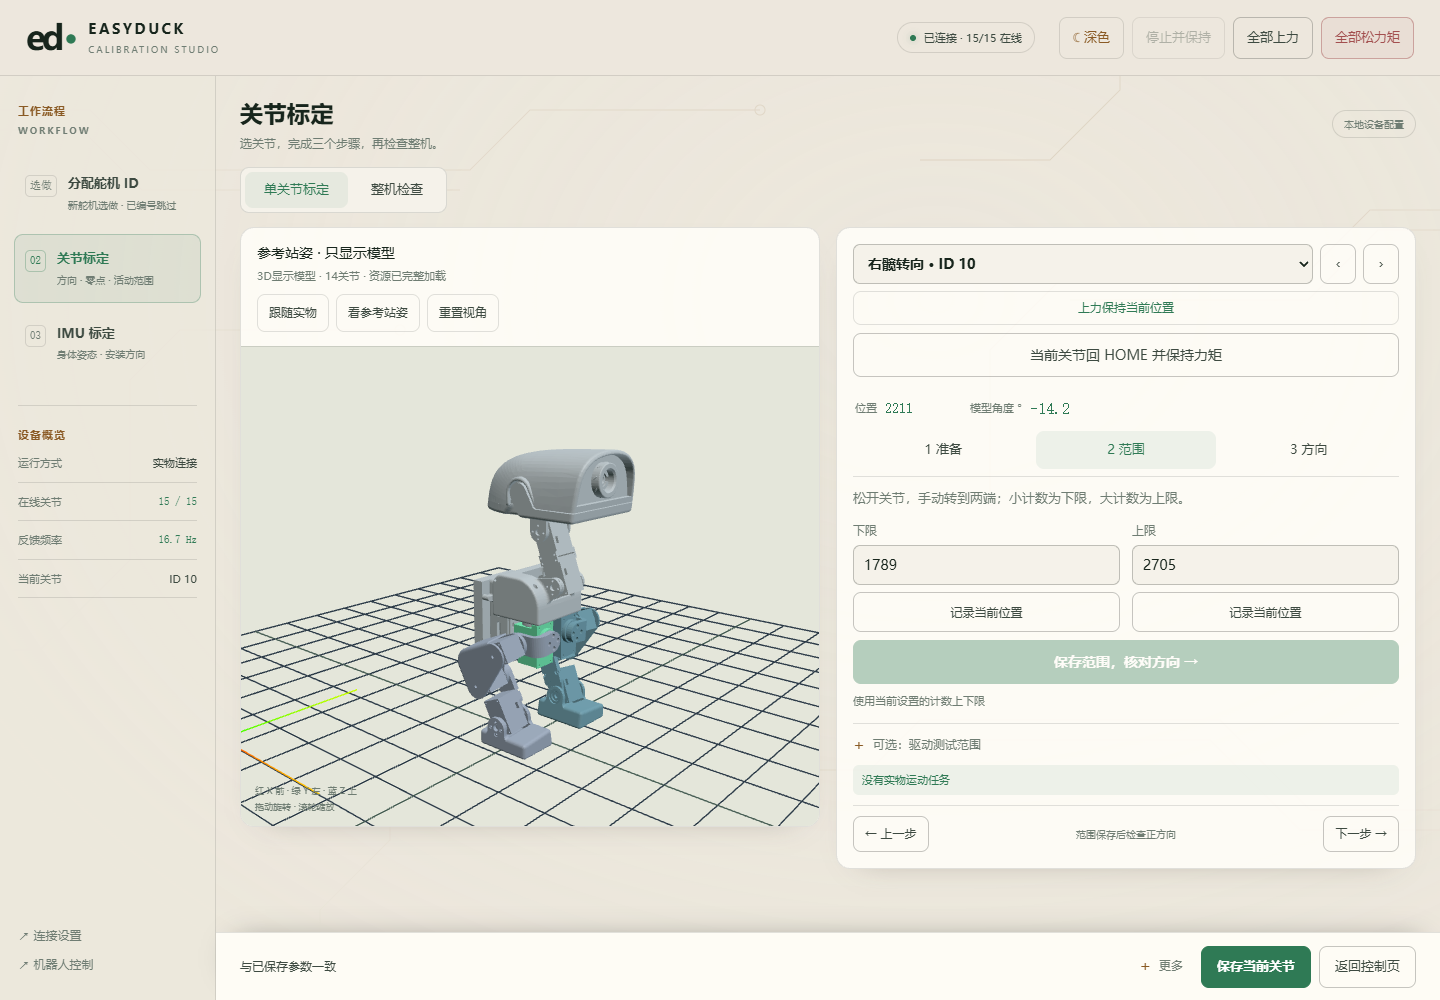
图里的数值是这台机器的标定记录,不要照抄。新机显示的 0~4095 只是待标定范围,不代表装好后可以转满一圈。
记录方向
进入「方向」页,点「看 3D 正方向(只动模型)」,记住模型中的这只关节往哪边转。
扶稳机器人,给关节留出空间,再点「实物前进一步 +」。这一步会让实物上力并转动,观察它是否与模型同向:同向就保留;相反就点「方向不一致,反转设置」,再试一次。
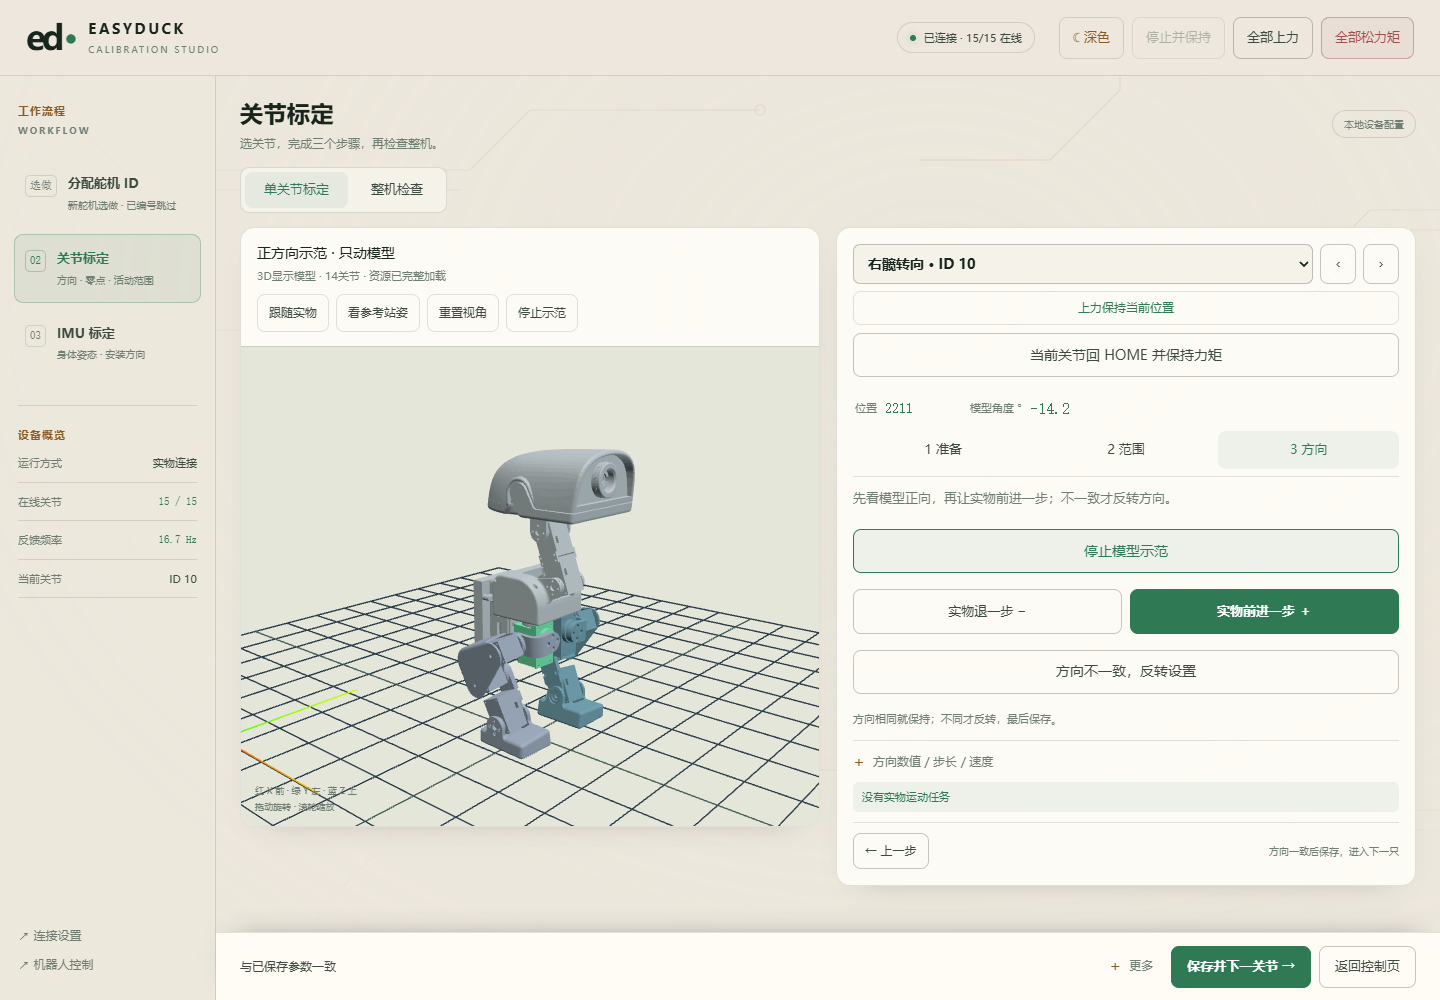
默认步长为 10°。嘴巴等小范围关节,先展开「方向数值 / 步长 / 速度」,把步长调小后再试。步进结束仍保持力矩,要用手重摆,先松力矩。
确认方向后,点底部「保存并下一关节 →」,继续标下一只。需要检查回位时,保存后点「当前关节回 HOME 并保持力矩」,看它是否回到预期角度。
记录整机站姿
15 只舵机全部标好并保存后,进入「整机检查」。先扶好机器人,点击「回参考站姿并保持力矩」,让所有舵机回到各自已标定的 HOME。回位完成后,再点「记录整机参考站姿」。
从正面和侧面观察实物,检查躯干是否垂直于地面,有没有前倾、后倾或左右歪斜。
如果躯干不直,返回「单关节标定」,选择需要调整的舵机。松开这只舵机的力矩,重新摆好角度,点击「记录当前位置为 HOME」,再点「保存当前关节」。这里只重调 HOME,不用清圈、清范围或重新设中位。
调整后,再让整机回 HOME,检查躯干。直到站姿合适,再记录一次整机参考站姿。
最后,扶好机器人并点击「全部松力矩」,再点「跟随实物」。轻轻摆动关节,检查网页模型是否跟着变化。身体整体倾斜的显示,还需要完成下一章的 IMU 标定。
保存备份
打开底部「更多」,先点「保存全部草稿」,再点「导出标定」,把下载的 JSON 文件留好。每台机器单独保存,不能套用另一台机器的数据。
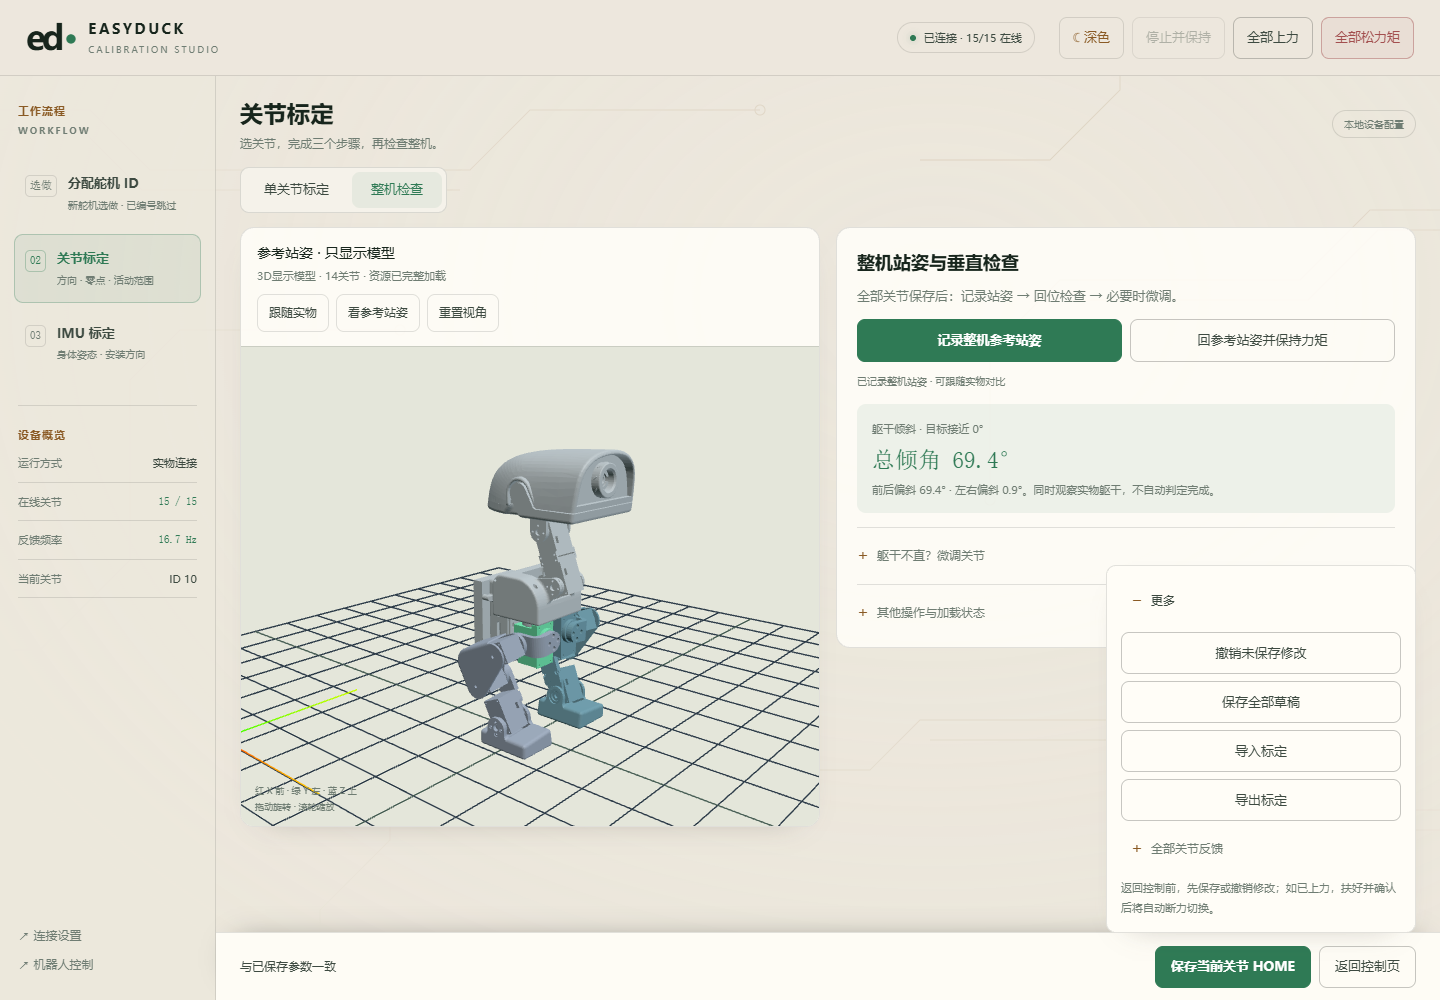
同一台机器重刷系统后,用「导入标定」选回备份,核对后点「保存全部草稿」。导入本身不会上力或执行动作。